Développement technique pour artistes
- Lumière
- Wearables
- Robotique
Nous développons la technologie des spectacles et des installations artistiques, de la lumière de scène et des wearables à la robotique et aux systèmes interactifs.
Quatre danseurs et un chien robot partagent la scène. Pour le spectacle Famulus 4.0 d’Iron Skulls Co, nous avons conçu un contrôleur sur mesure pour un chien robot Unitree Go2, qui permet à un opérateur de le piloter en direct pendant la représentation avec des manettes simples à utiliser, comme un Akai APC mini mk2 et une manette de jeu 8BitDo. Óscar González, cofondateur de Sensical et directeur technique d’Iron Skulls Co, a développé le système avec la compagnie.
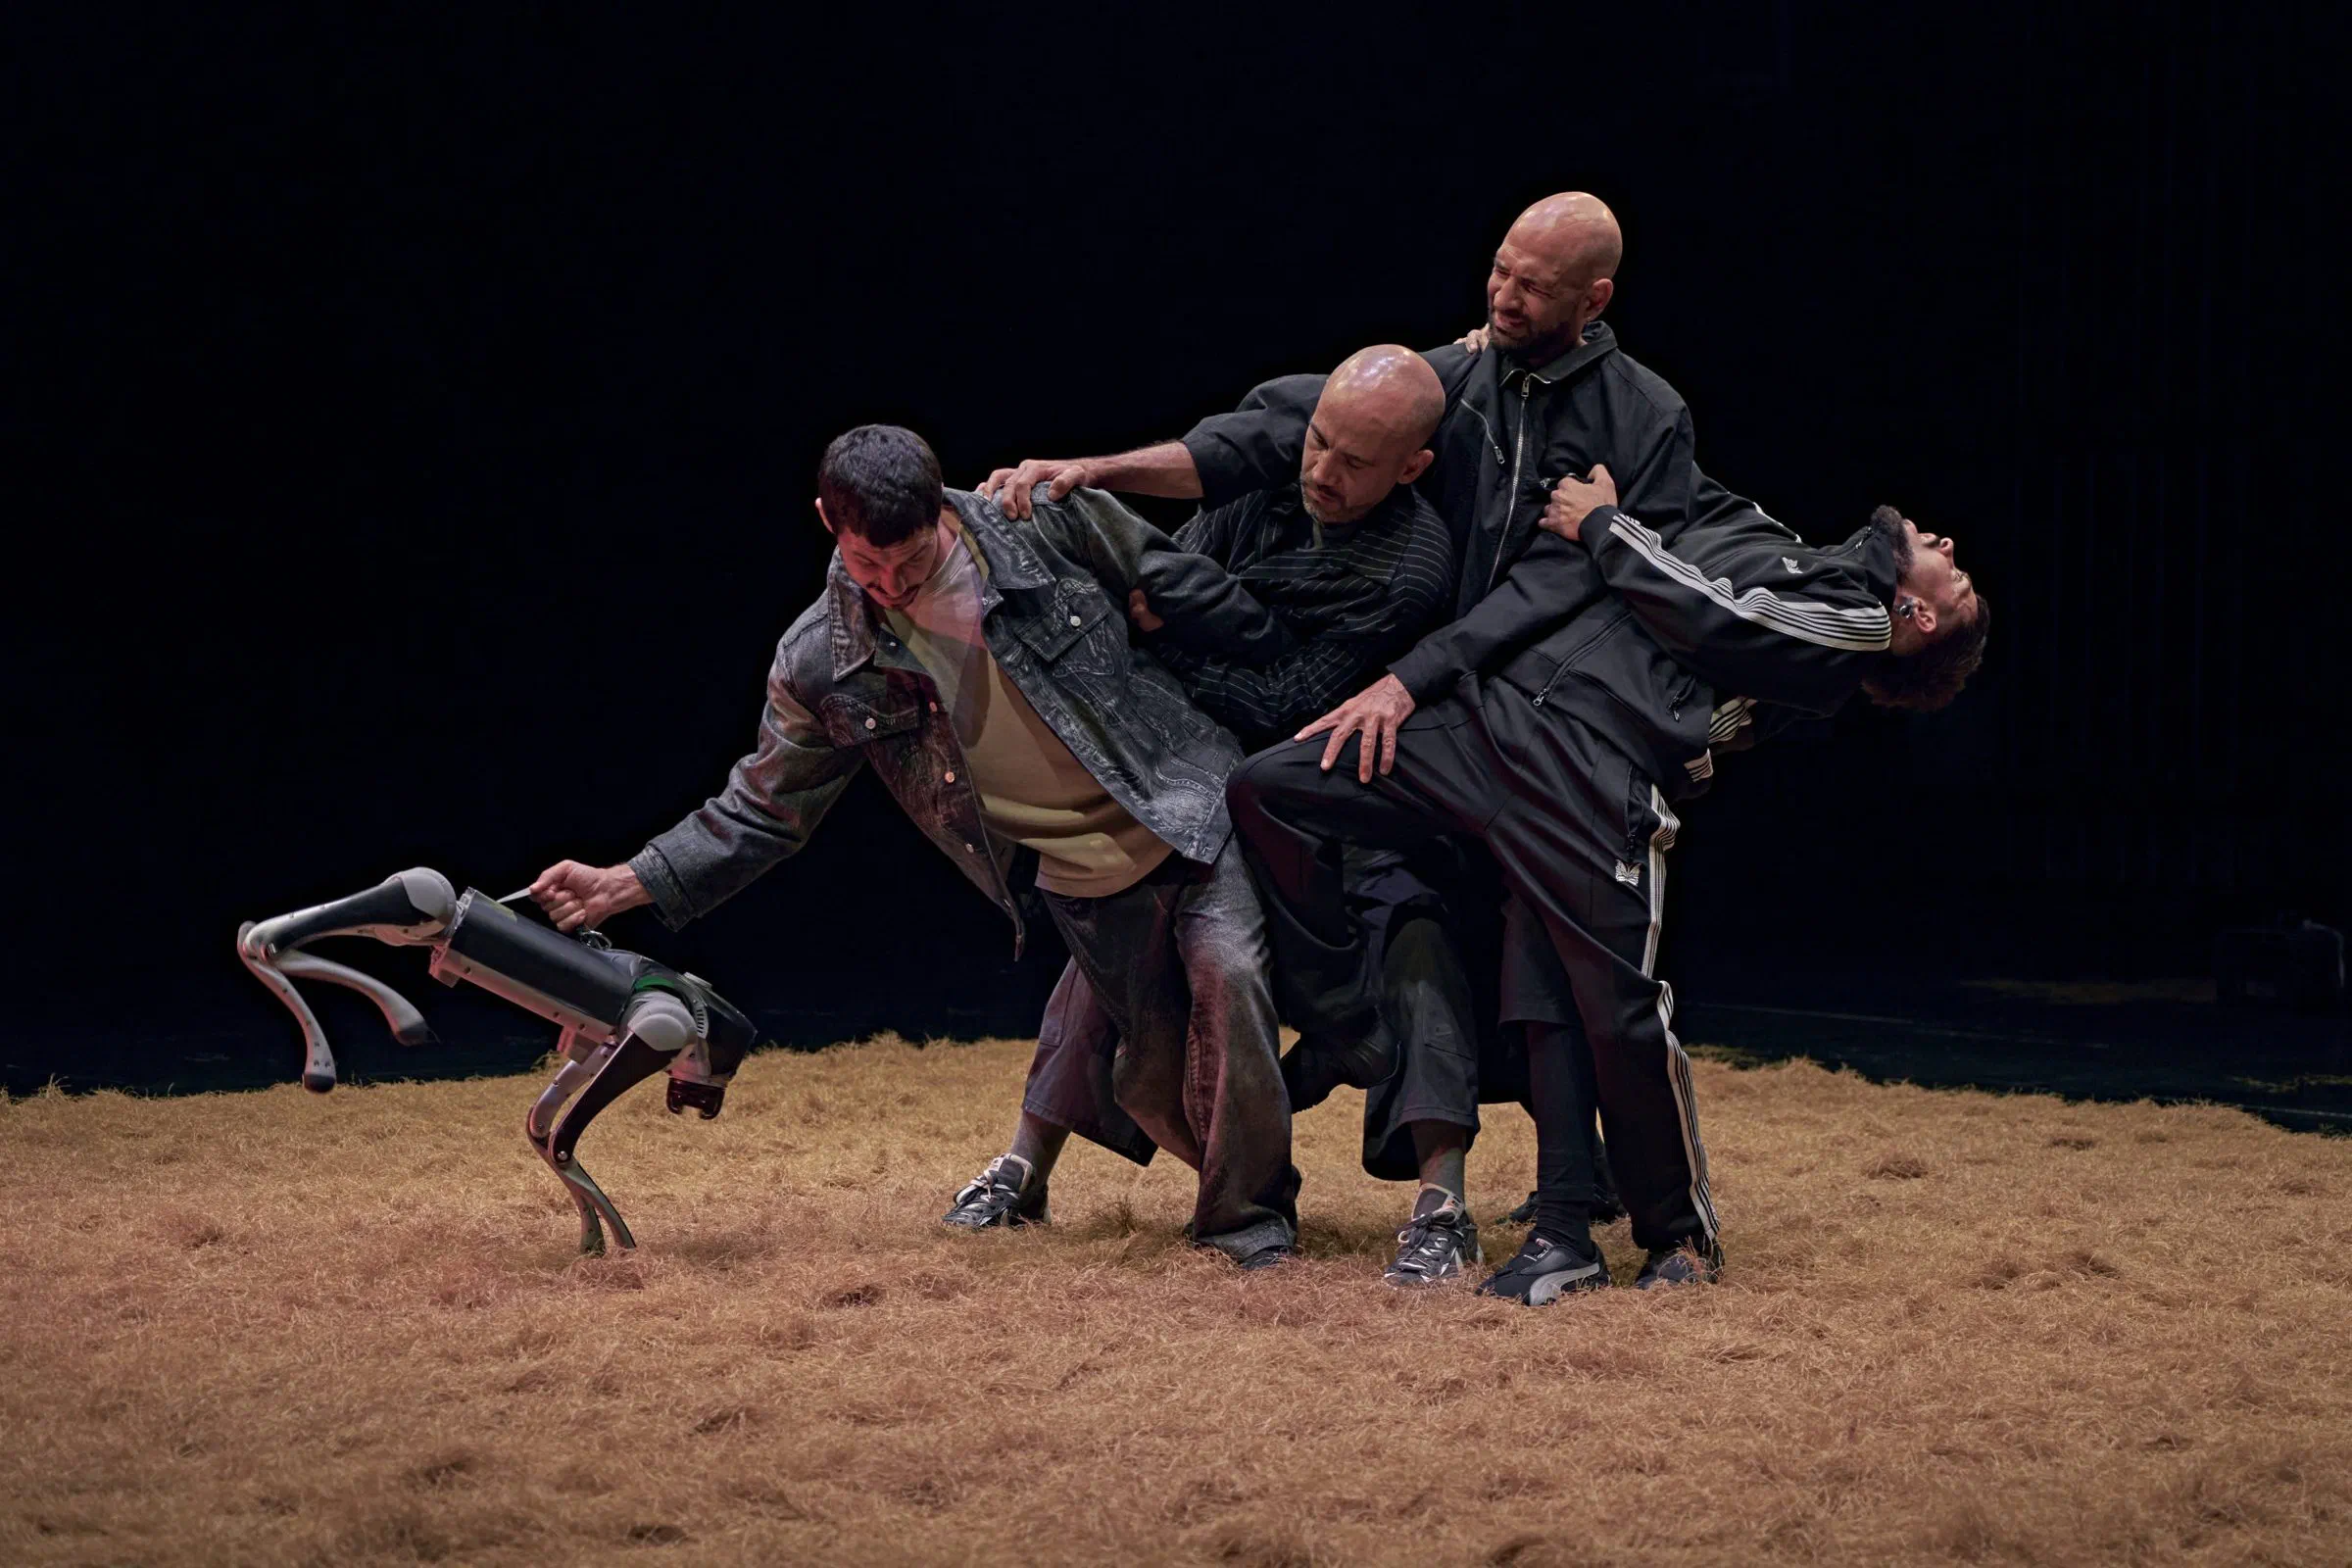
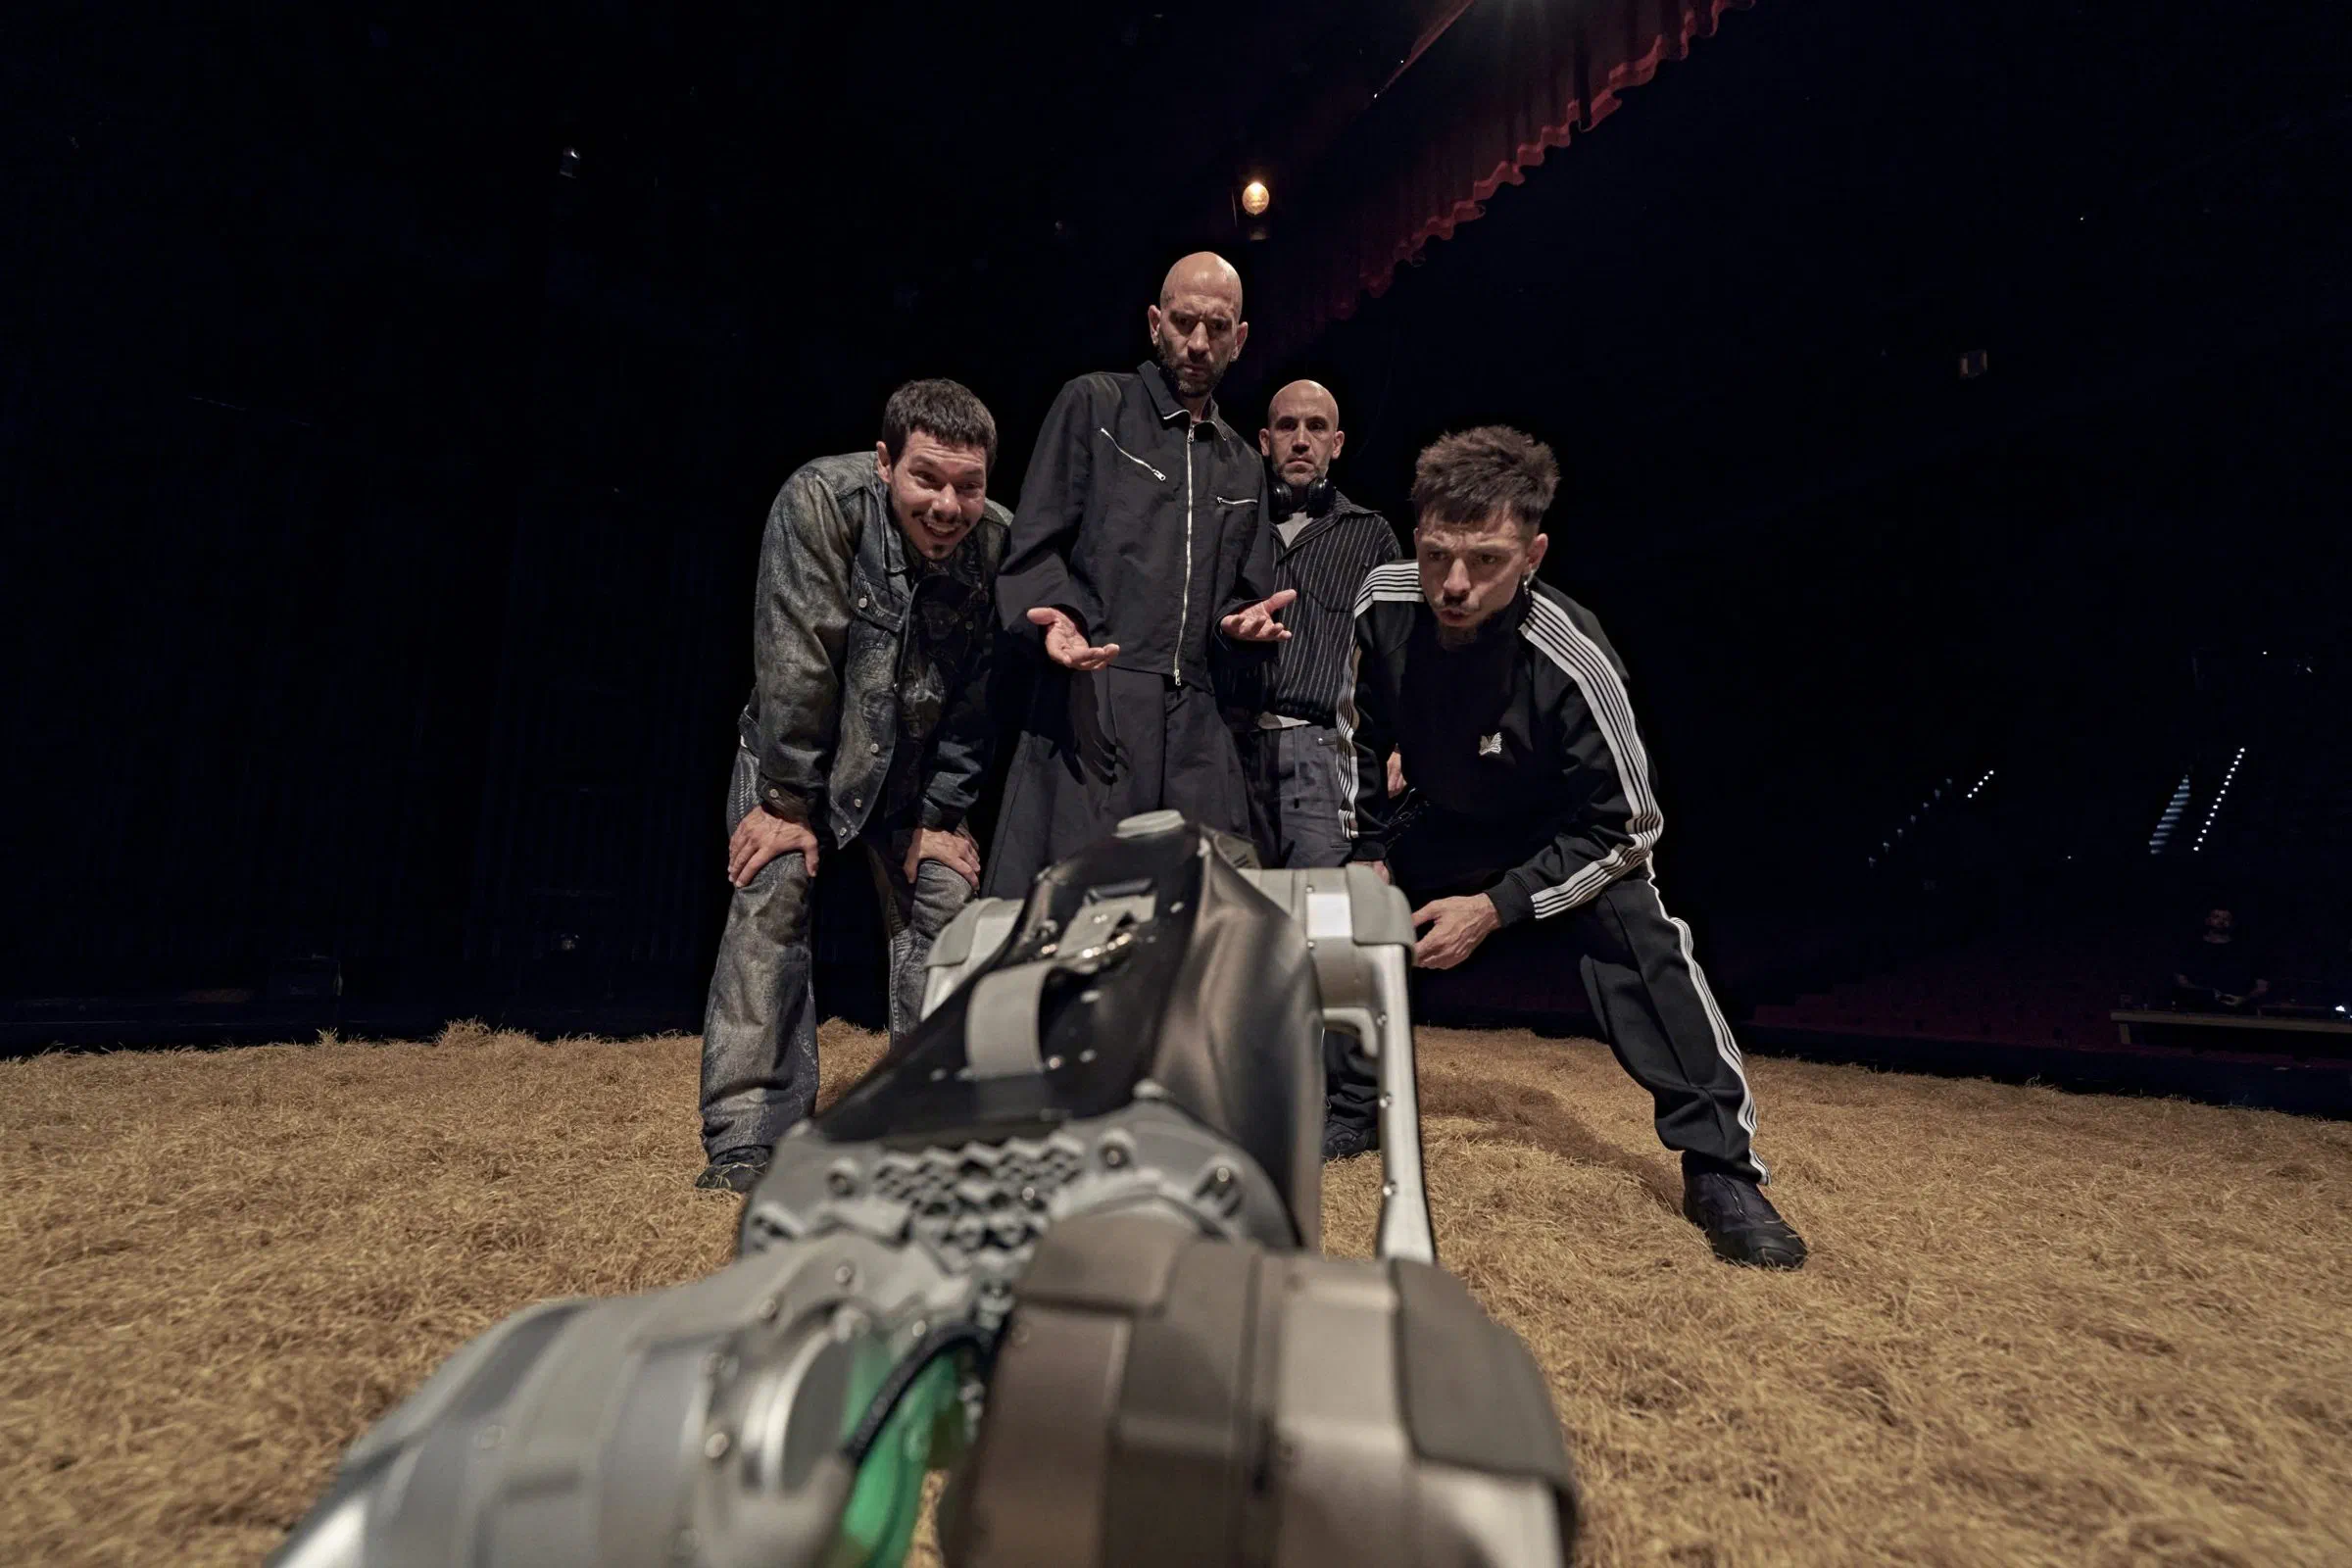
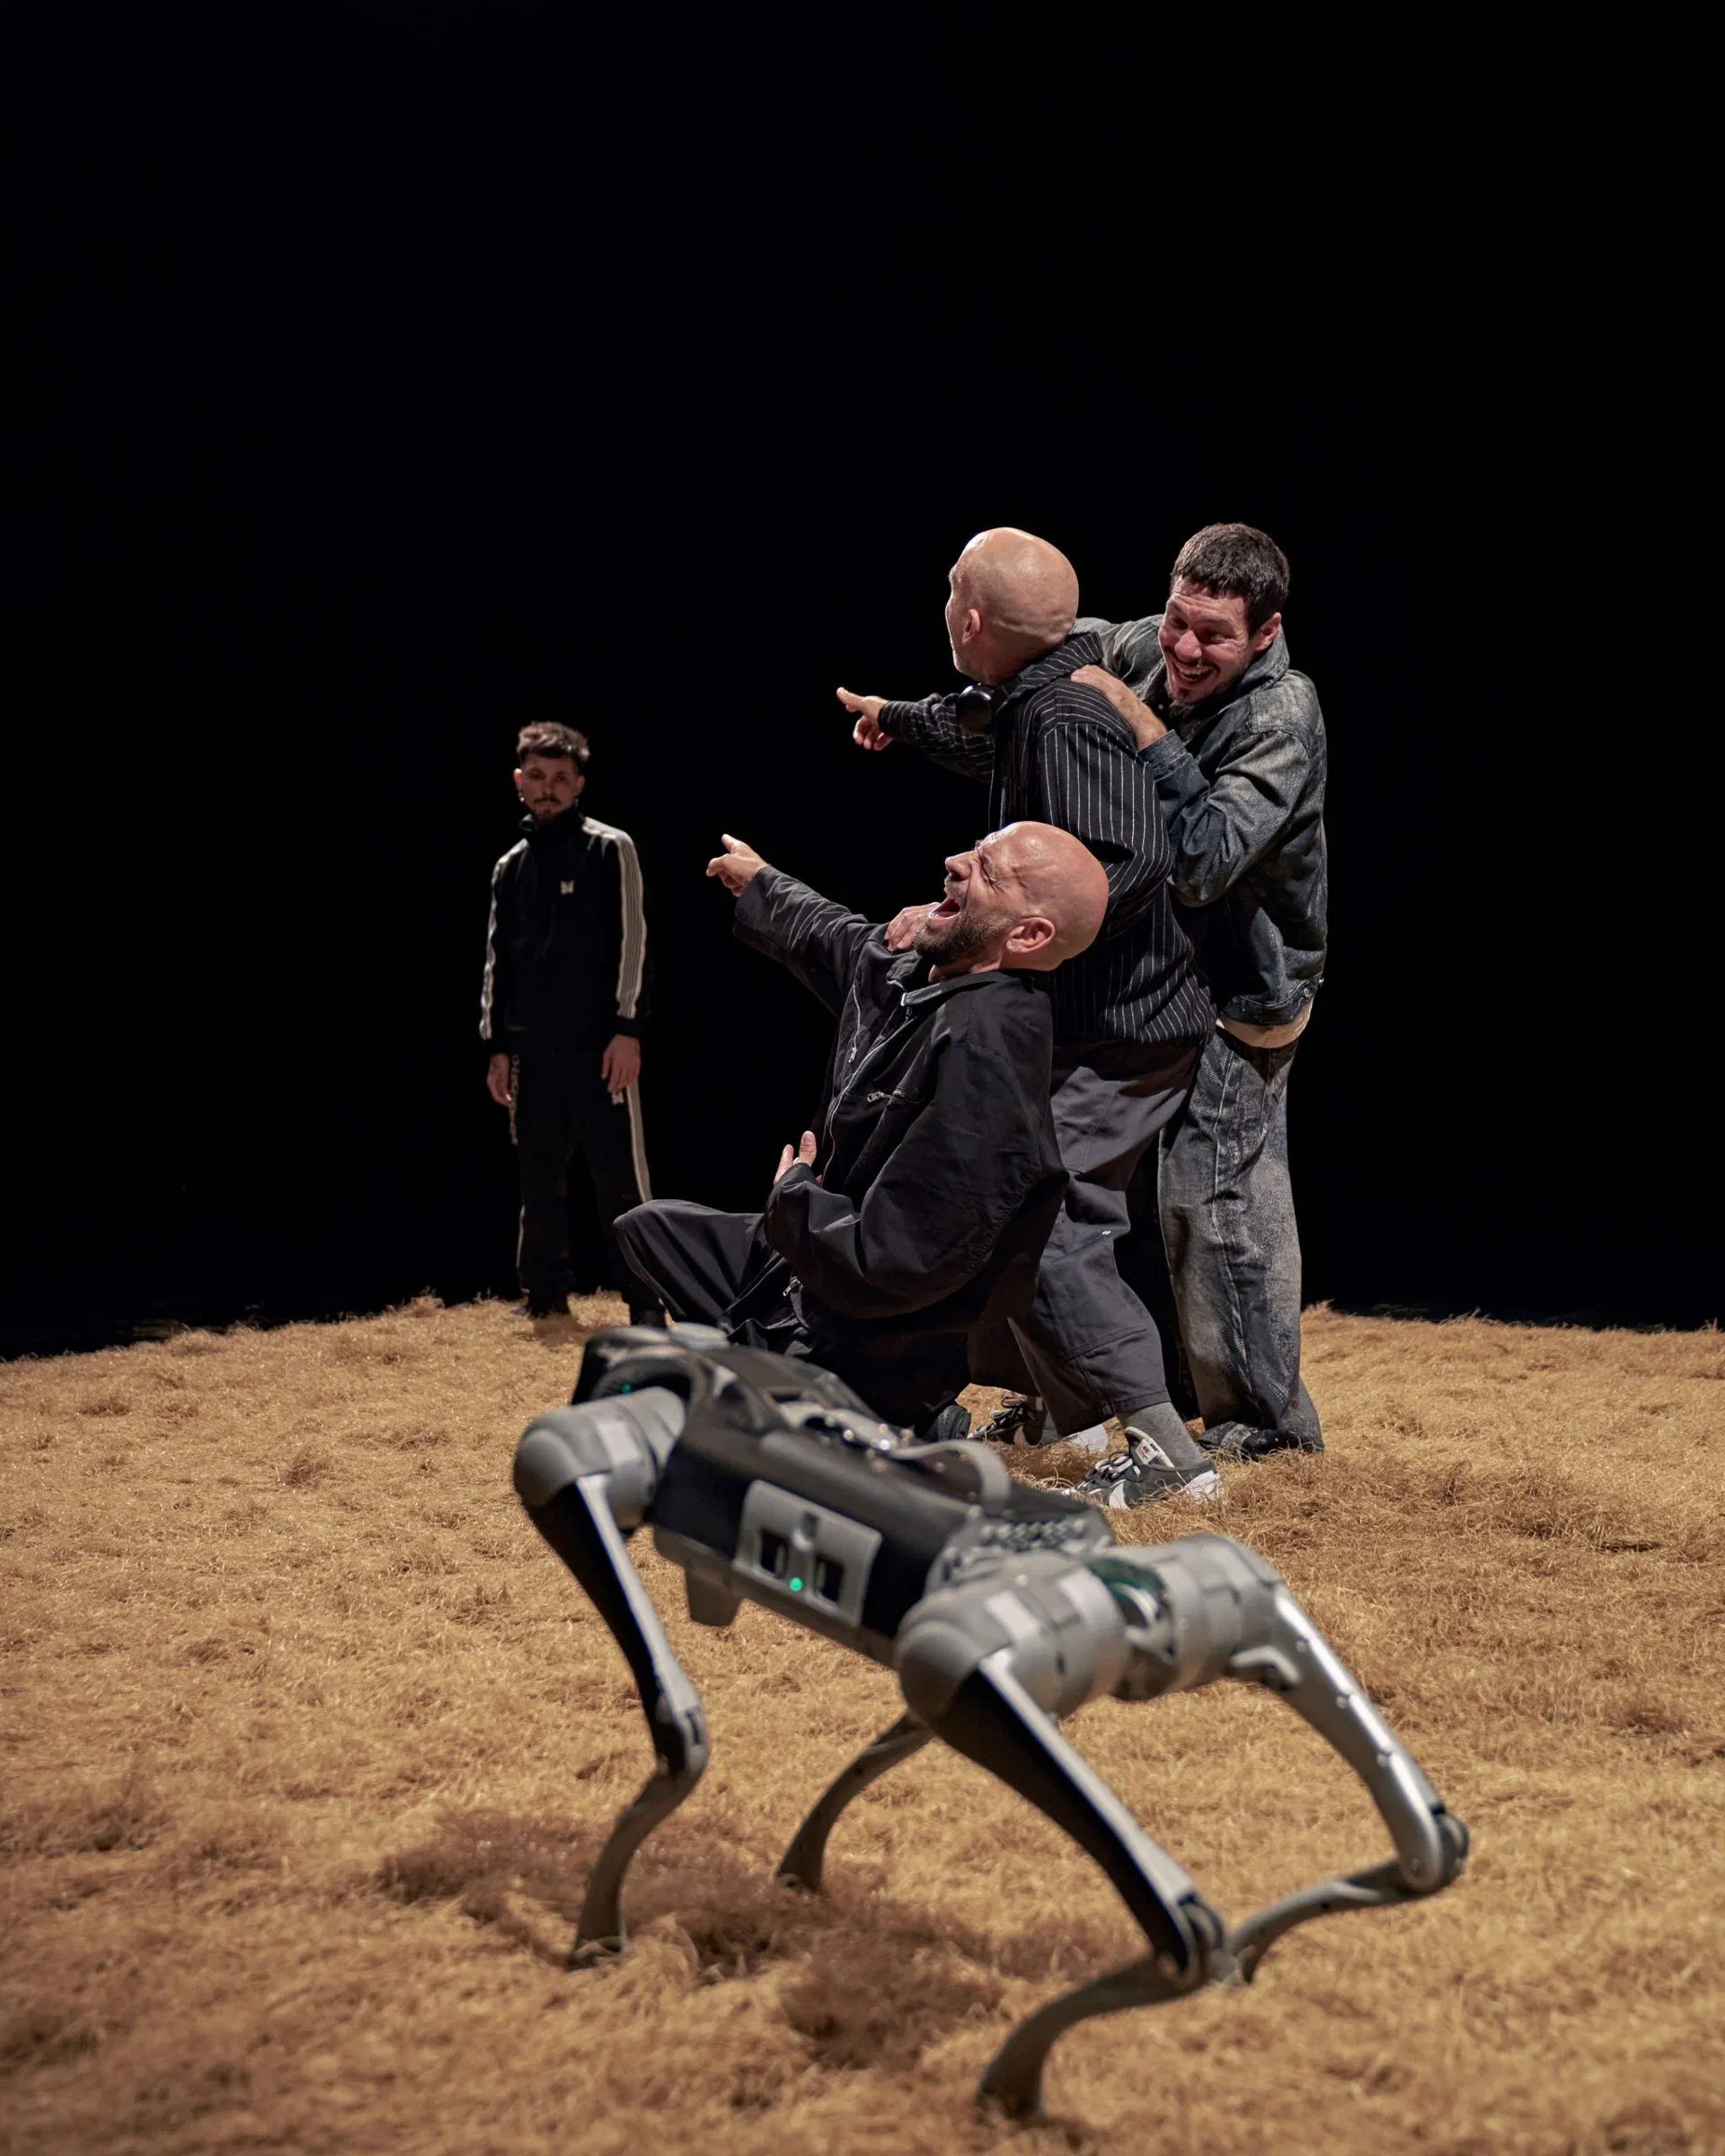
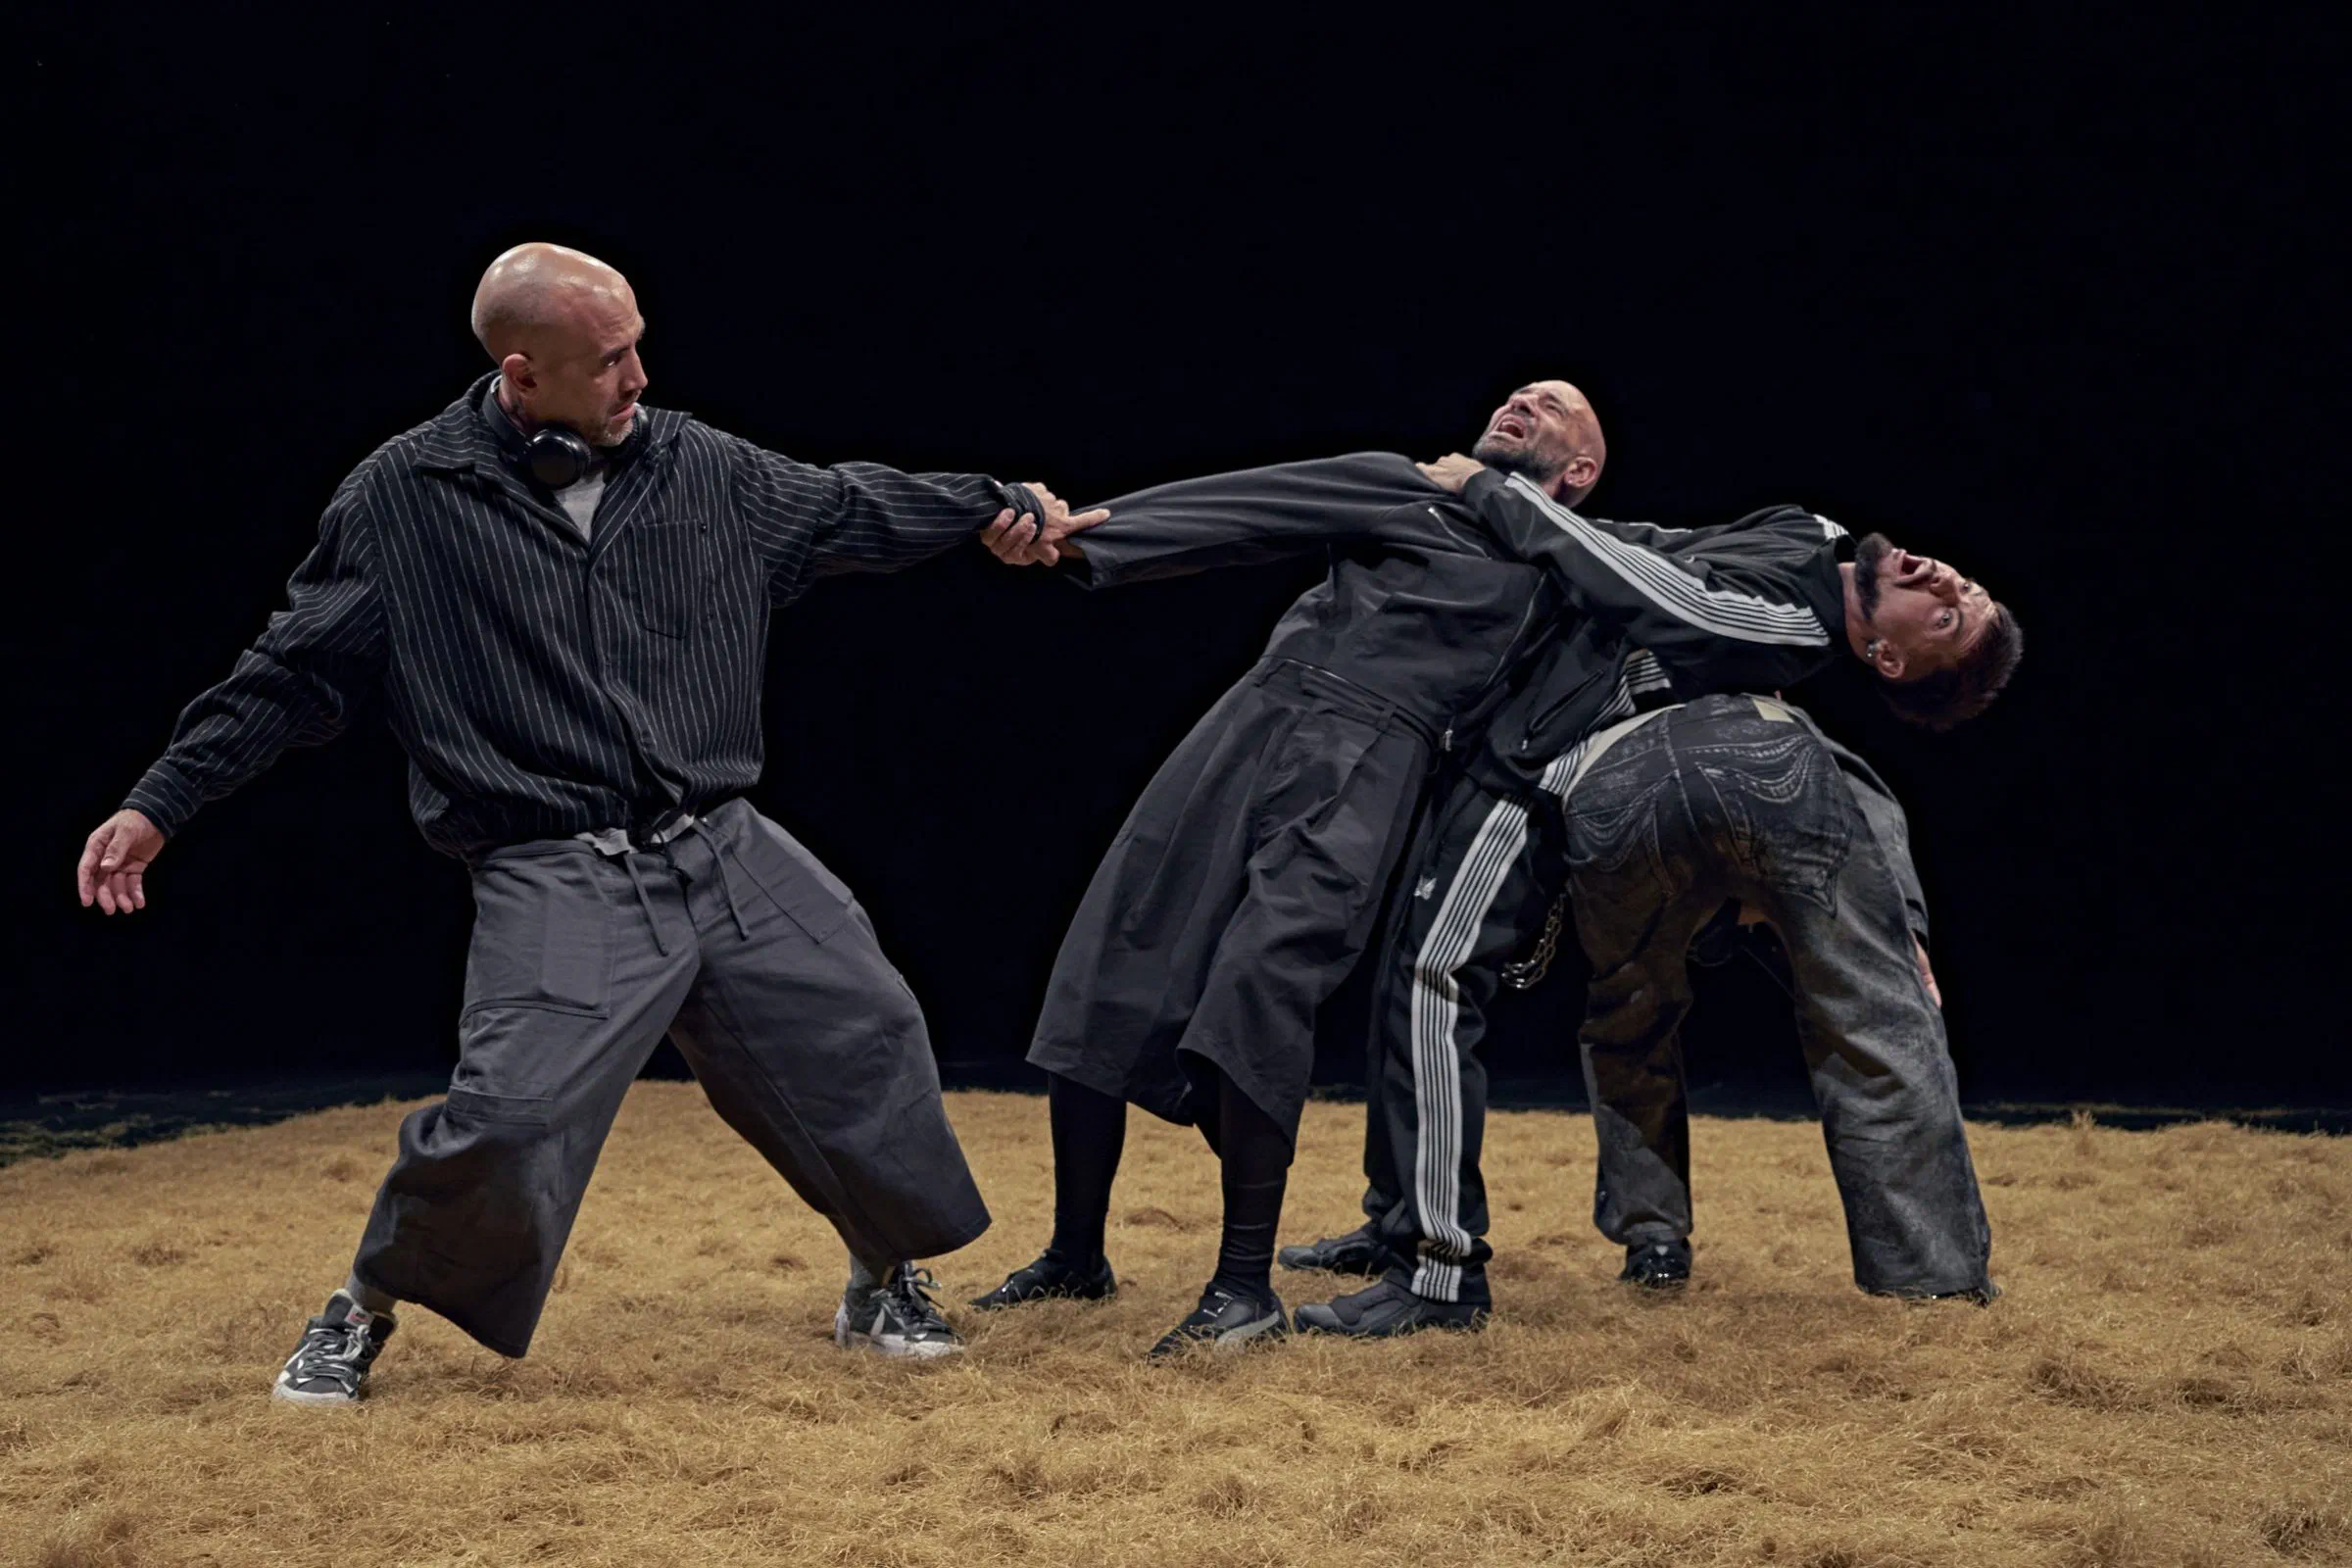
Un plateau de 6 × 6 mètres, à la fois limité et infini. Quatre personnes et un chien robot, dans un dialogue entre l’humain et l’artificiel. Son nom associe le latin famulus (serviteur) et la quatrième révolution industrielle : Famulus 4.0 explore la fragilité des liens sociaux à l’ère de l’hyperconnexion et de l’automatisation, à travers le breaking théâtral d’Iron Skulls.
Le spectacle a été créé le 16 mai 2025 à Umore Azoka, à Leioa, et il est conçu pour les théâtres, l’espace public et les lieux non conventionnels. Pour le robot, cela signifie fonctionner de manière fiable partout où va le spectacle, et réagir aux danseurs en temps réel.
Le Unitree Go2 est conçu pour être piloté depuis sa propre application et sa télécommande. Mais un spectacle demande davantage : un contrôle précis et reproductible, tous les réglages à portée de main, et un moyen de l’arrêter si quelque chose tourne mal. Avec ces exigences, nous avons écrit notre propre système de contrôle, basé sur des bus de messages multi-nœuds pour piloter le robot depuis deux sources différentes, et sur une interface de contrôle centralisée à haute vitesse. Ses principales fonctionnalités :
Certains moments du spectacle doivent être exactement identiques chaque soir. L’opérateur peut enregistrer une séquence de commandes directement depuis les manettes, avec son timing et une piste musicale facultative, puis la rejouer depuis un seul pad, avec un mode d’aperçu facultatif. Un petit éditeur de bureau permet à l’équipe de modifier les détails de chaque enregistrement.
Le système dispose aussi d’un mode répétition, pour s’entraîner aux commandes sans le robot, et d’outils pour jouer des sons sur le haut-parleur du robot. Nous expérimentons également la conversion des capteurs des pattes en notes MIDI, pour que ses pas puissent déclencher des sons.
Le code est publié sur GitHub sous licence GPL-3.0 :
La qualité de ce que nous faisons reste la même, mais nous savons être à la fois formels et ludiques.