Desarrollo técnico para artistas
- Iluminación
- Wearables
- Robótica
Desarrollamos la tecnología detrás de espectáculos e instalaciones artísticas, desde la iluminación escénica y los wearables hasta la robótica y los sistemas interactivos.
Cuatro bailarines y un perro robot comparten escenario en Famulus 4.0. Para este espectáculo de Iron Skulls Co, construimos un controlador a medida para un perro robot Unitree Go2, que permite a una persona controlarlo en directo durante la función con mandos fáciles de usar, como un Akai APC mini mk2 y un mando de videojuegos 8BitDo. Óscar González, cofundador de Sensical y director técnico de Iron Skulls Co, desarrolló el sistema con la compañía.
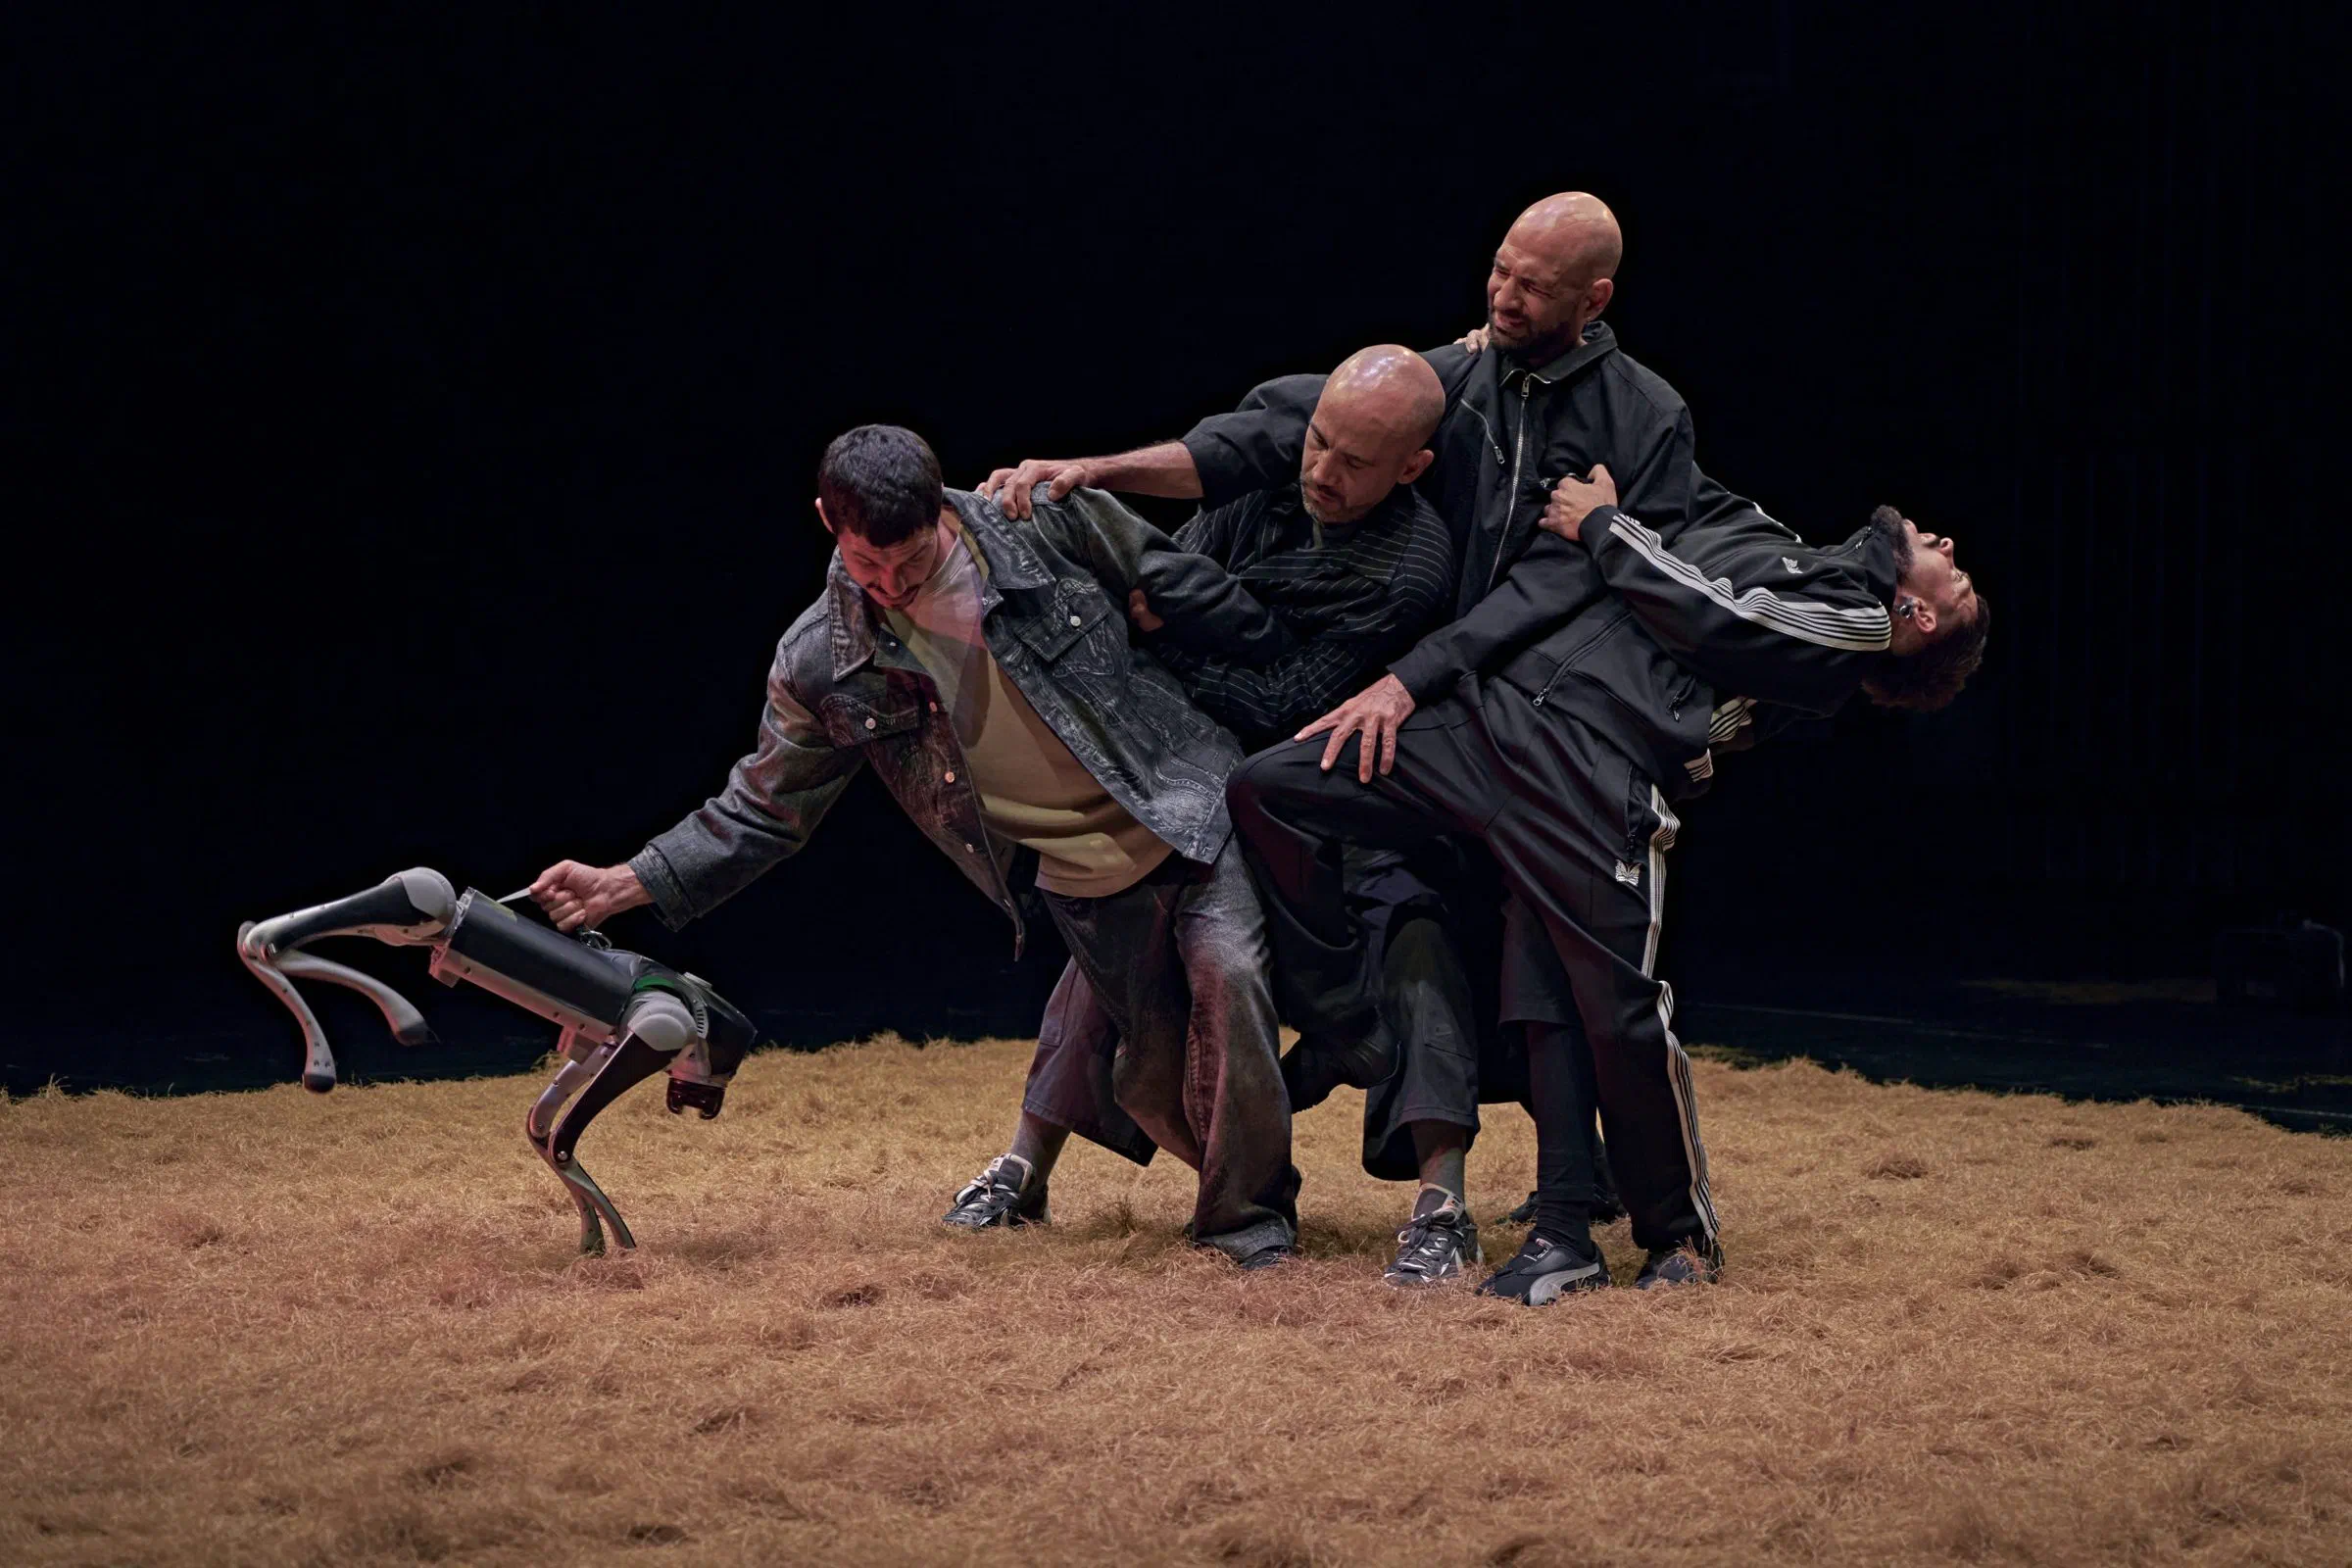
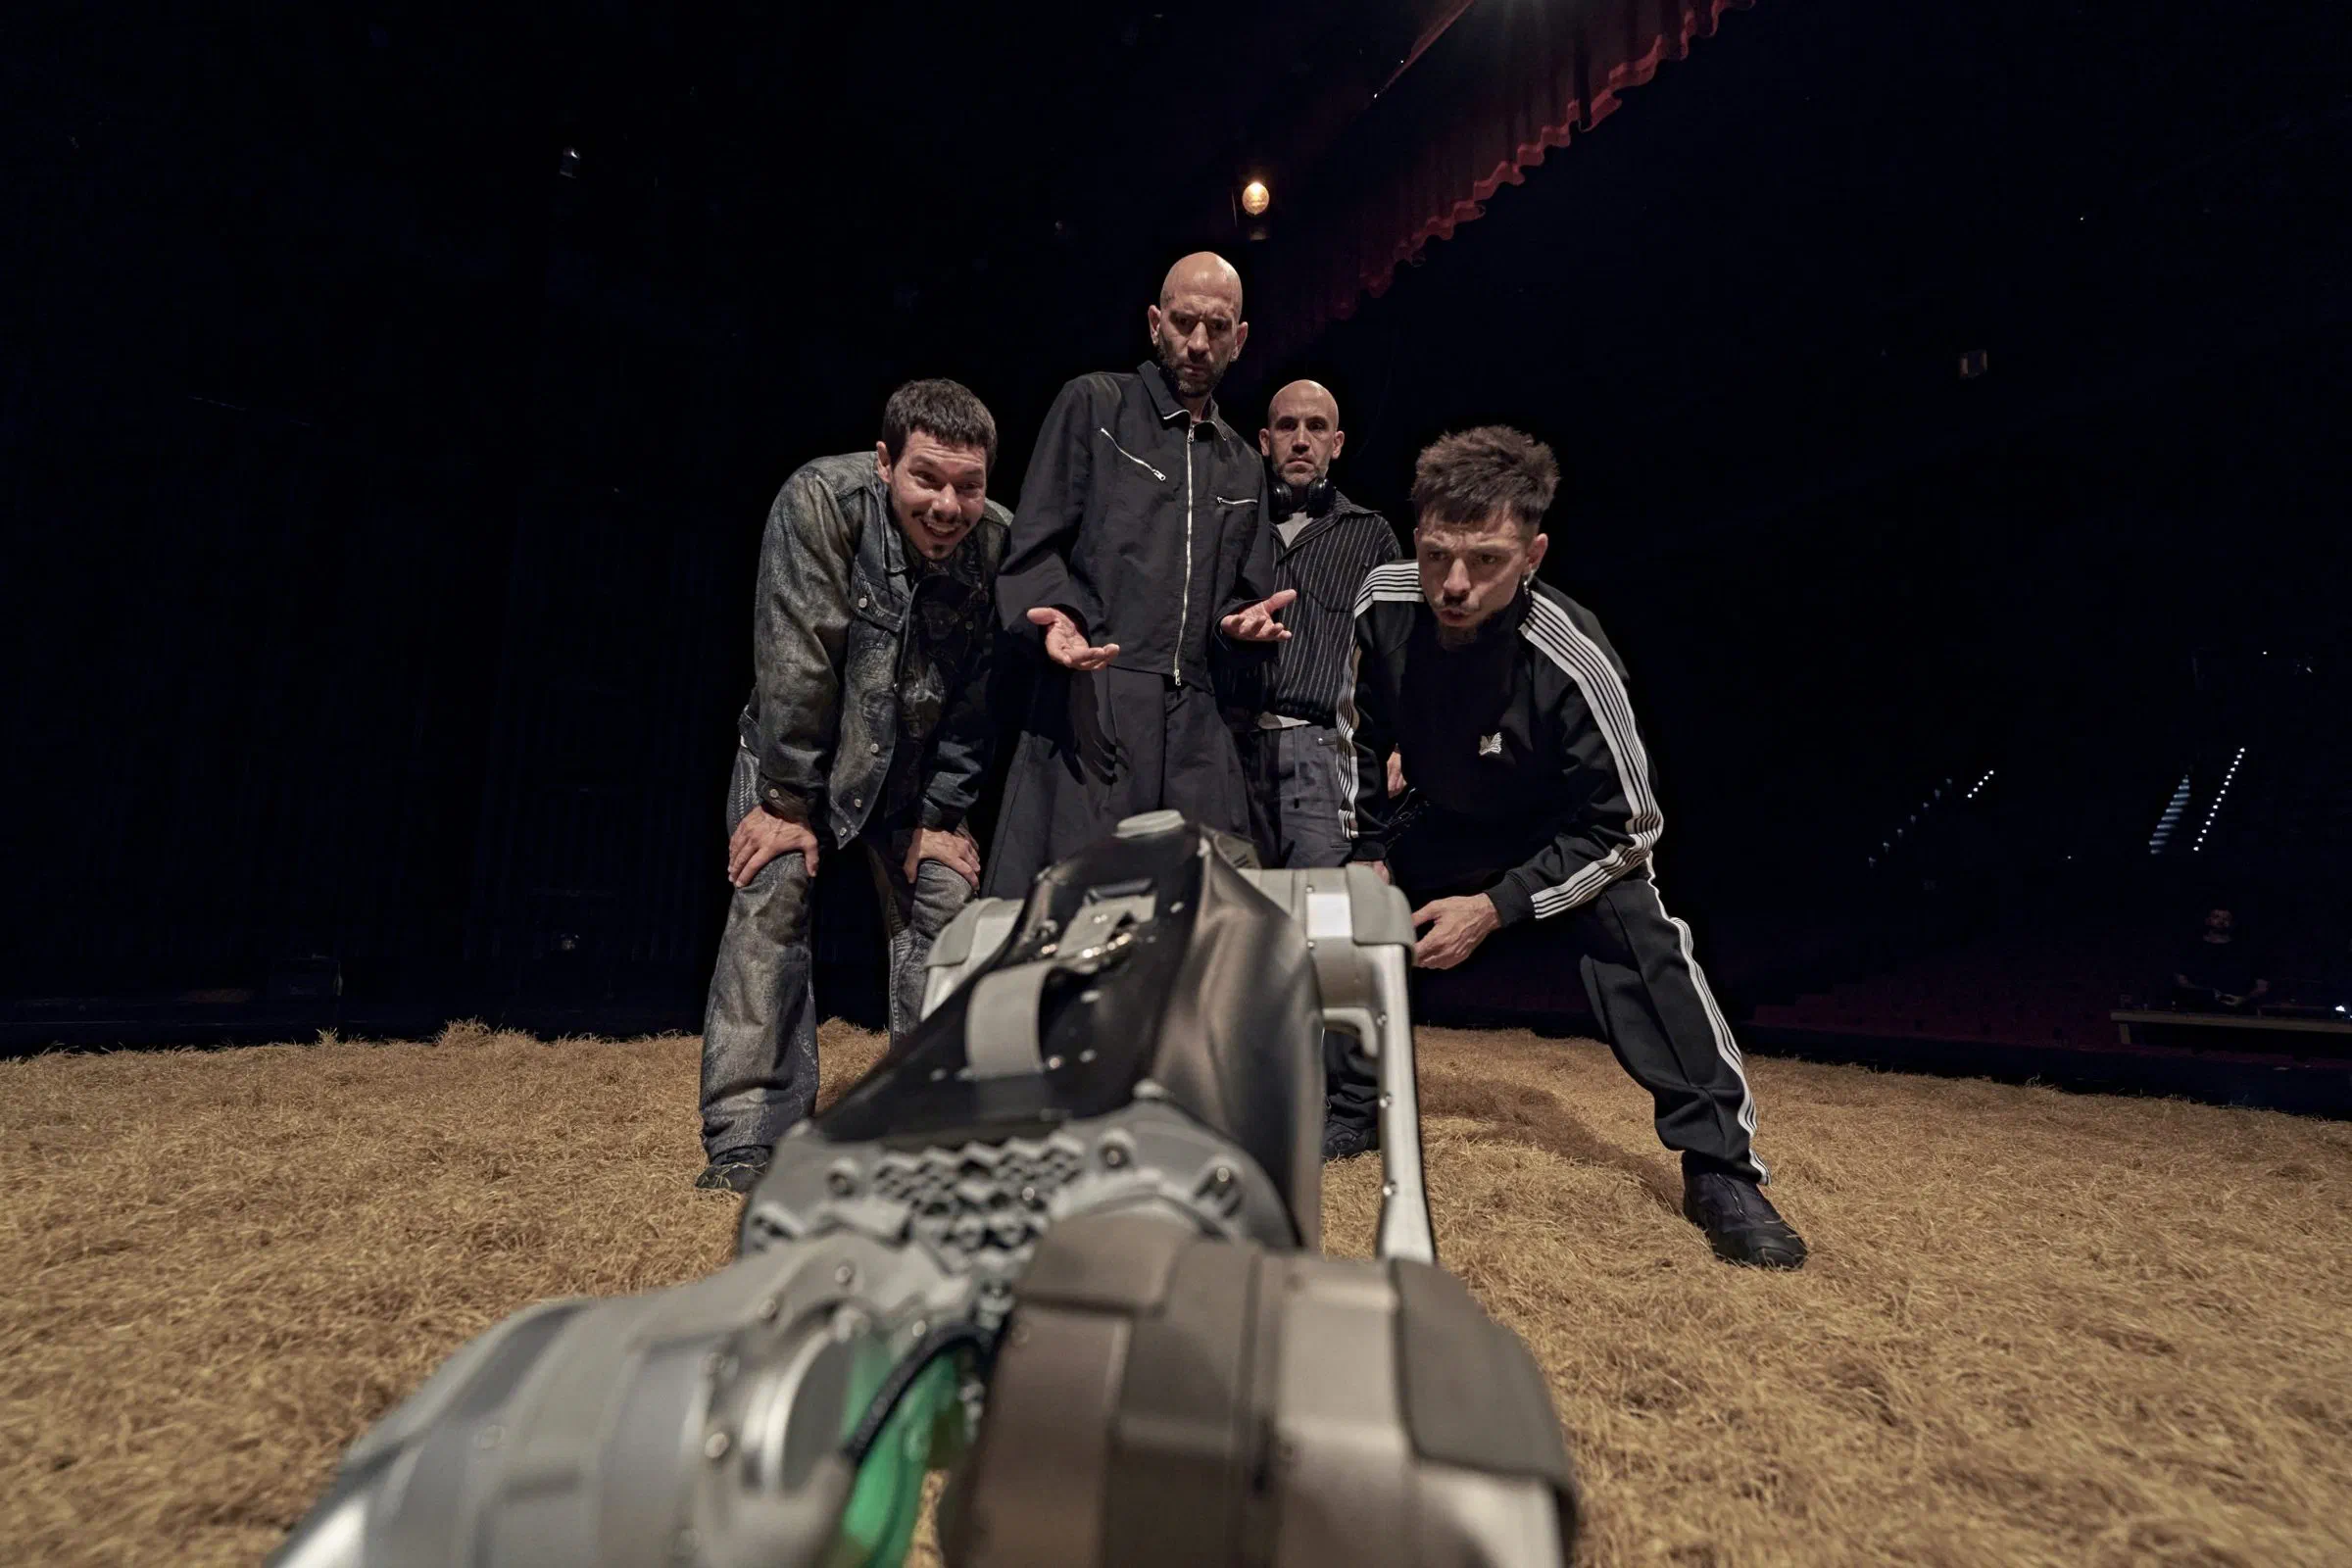
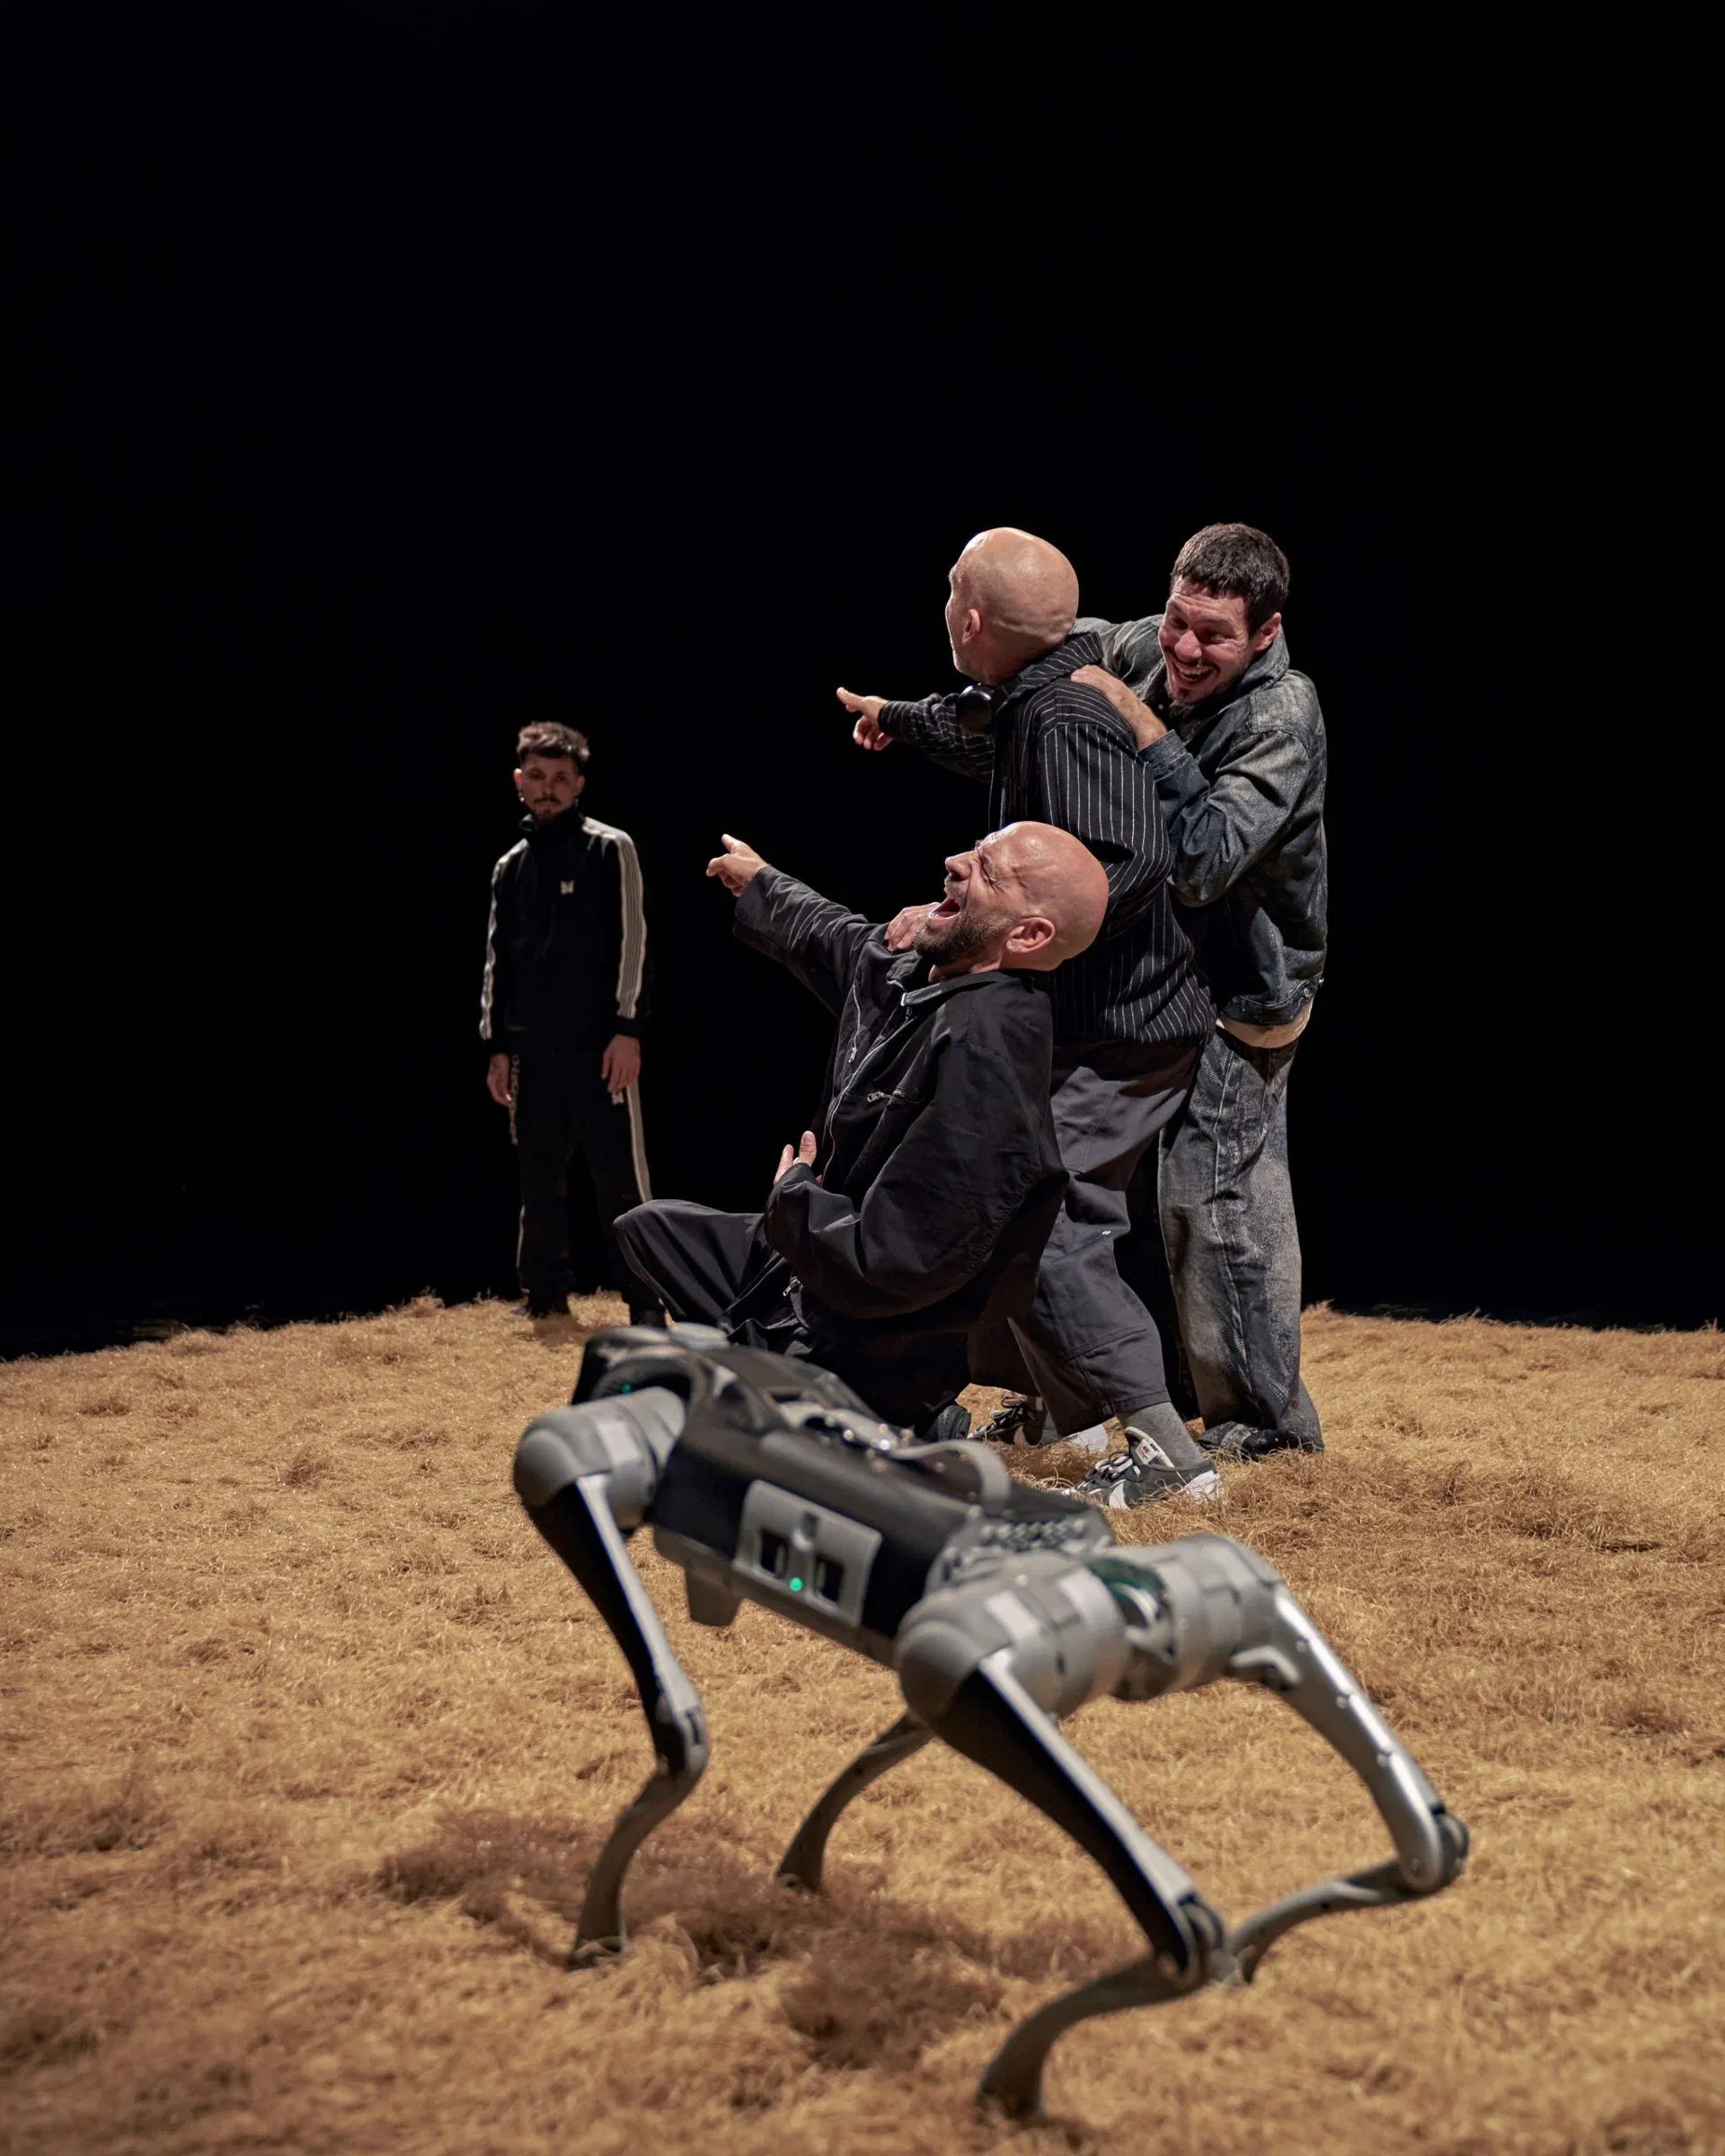
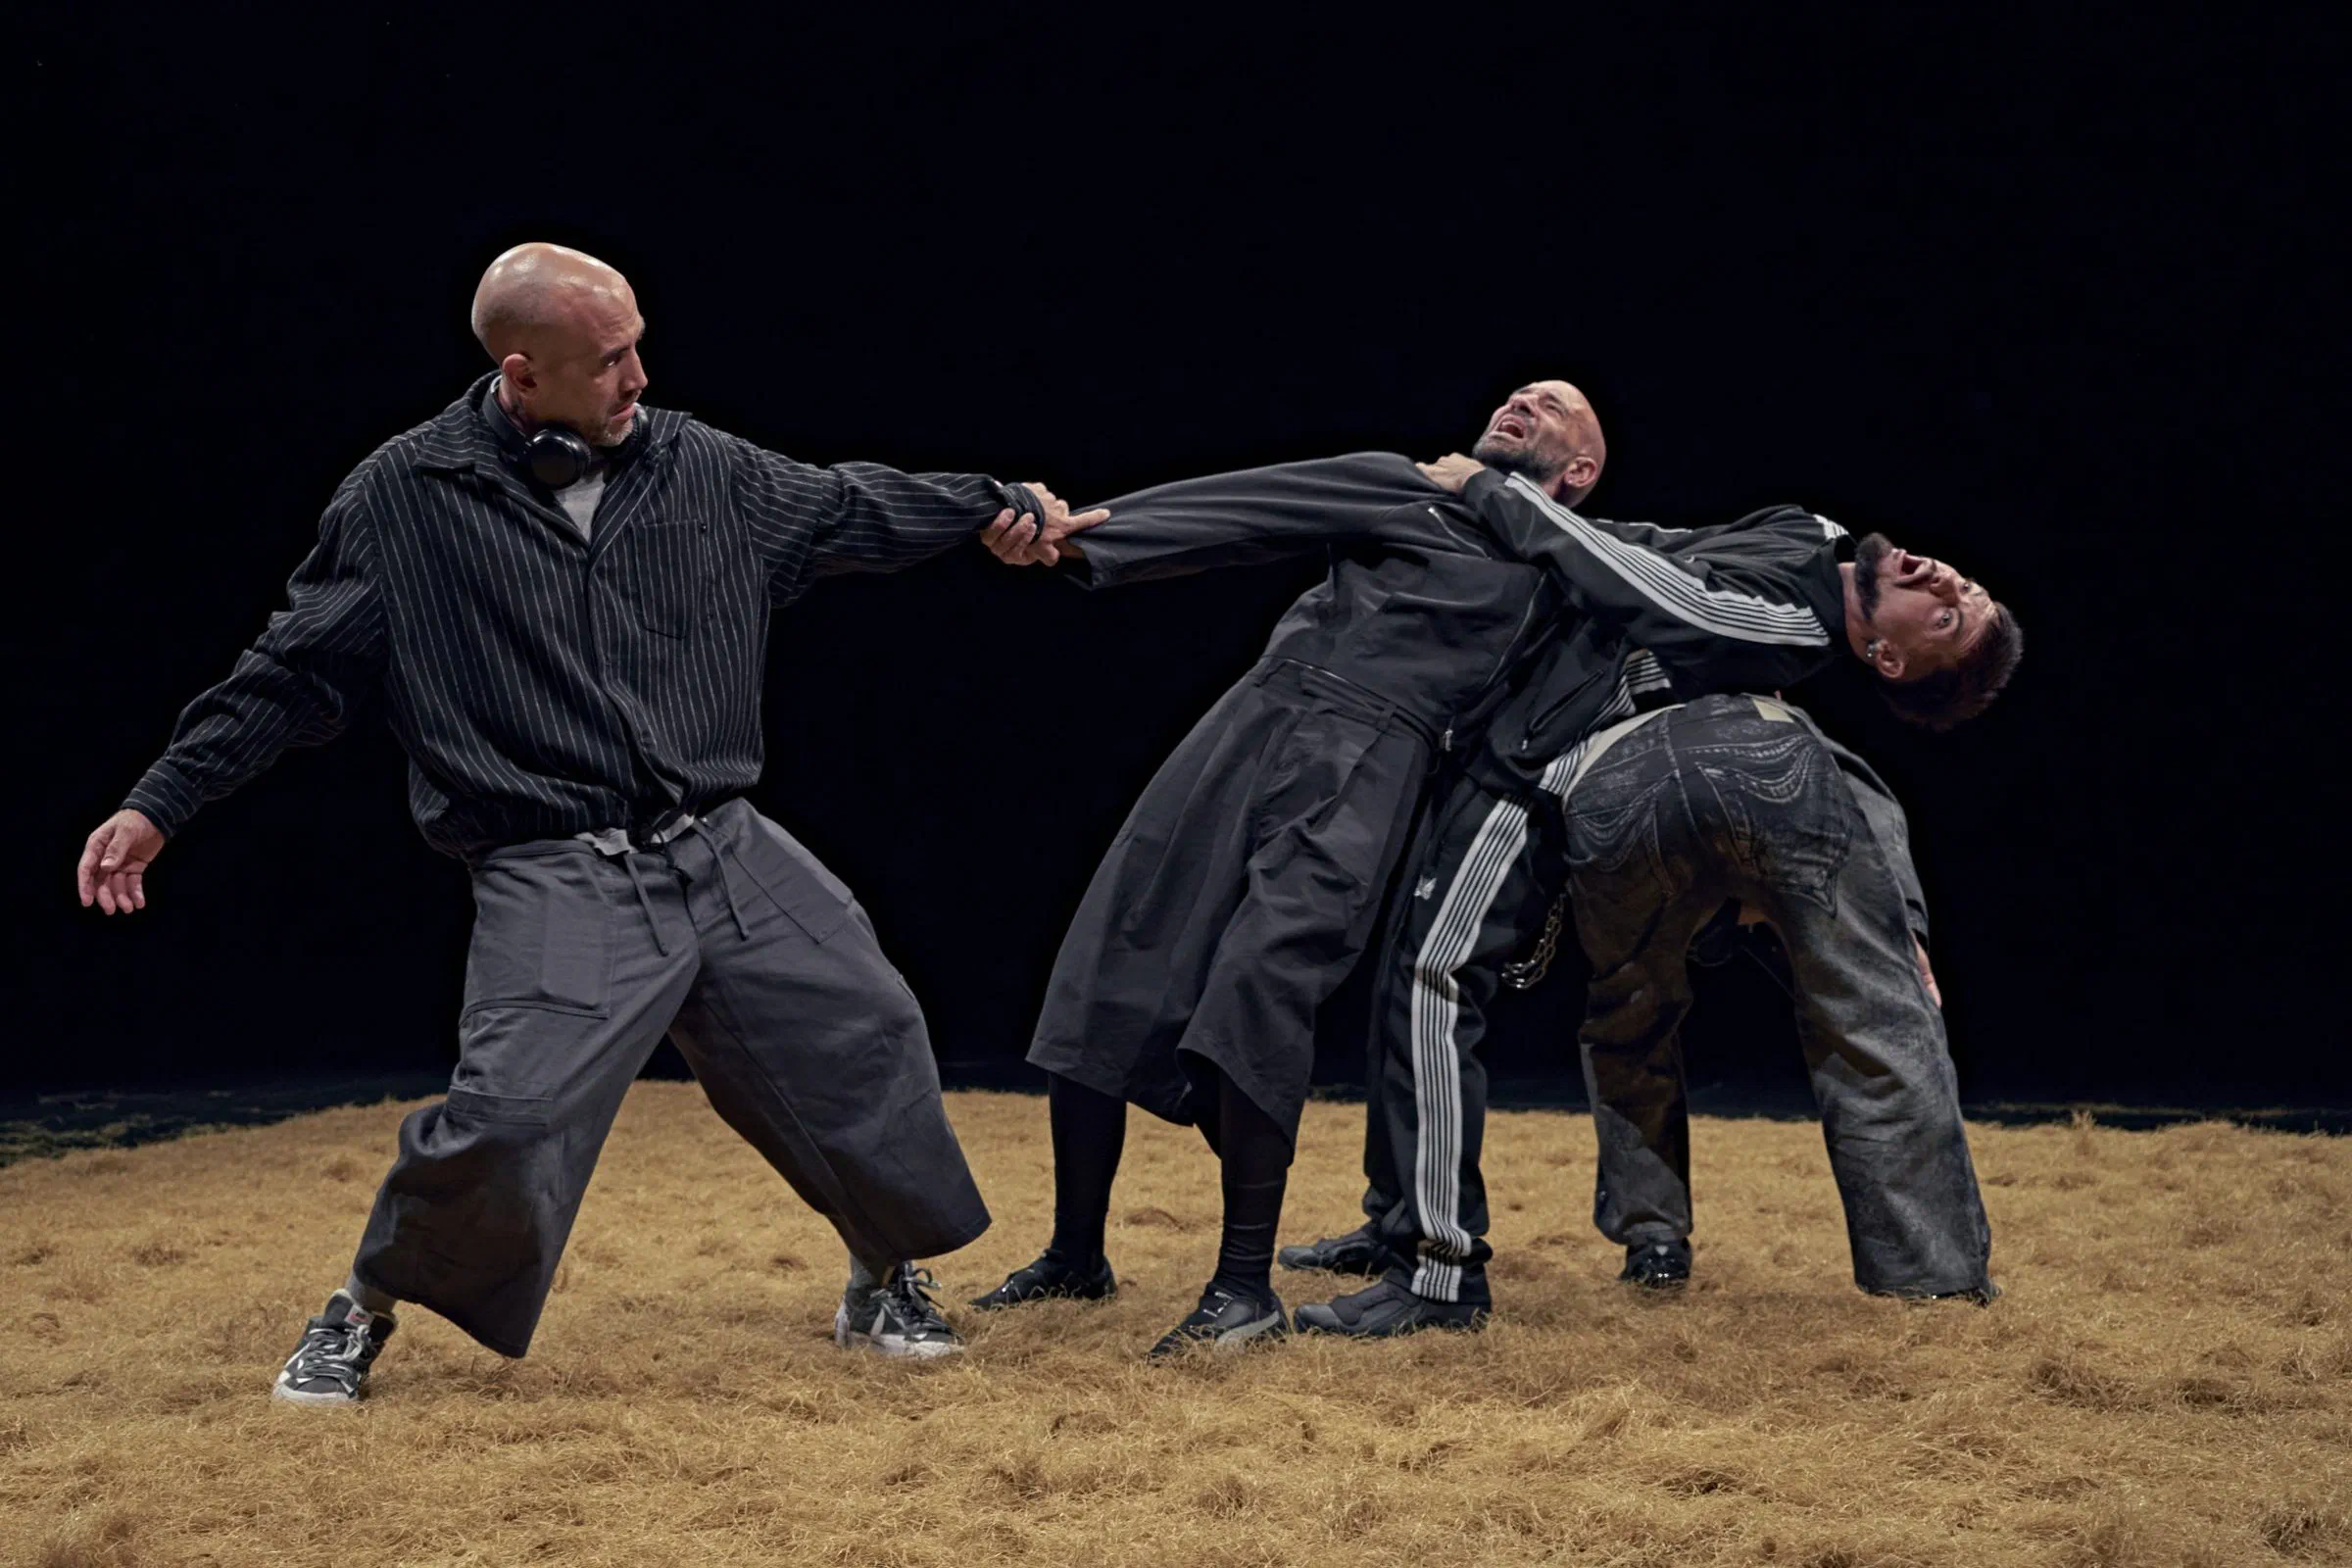
Una plataforma de 6 × 6 metros, delimitada e infinita a la vez. Cuatro personas y un perro robot, en un diálogo entre lo humano y lo artificial. Su nombre une el latín famulus (sirviente) y la Cuarta Revolución Industrial: Famulus 4.0 explora la fragilidad de los vínculos sociales en una época de hiperconexión y automatización, a través del breaking teatral de Iron Skulls.
El espectáculo se estrenó el 16 de mayo de 2025 en Umore Azoka, en Leioa, y está pensado para teatros, espacios públicos y lugares no convencionales. Para el robot, eso significa funcionar con fiabilidad allí donde vaya el espectáculo y reaccionar a los bailarines en tiempo real.
El perro robótico Unitree Go2 está diseñado para manejarse desde su propia app propietaria y su mando. Sin embargo, un espectáculo necesita mucho más: un control preciso y estable, con todos los ajustes a mano y una forma de detenerlo si algo falla. Con esos requisitos, escribimos nuestro propio sistema de control, basado en buses de mensajes multinodo para controlar el robot desde varias fuentes independientes, y en una interfaz de control centralizada de alta velocidad. Sus principales características son:
Algunos momentos del espectáculo tienen que ser exactamente iguales cada noche. La persona que opera el robot puede grabar una secuencia de órdenes directamente desde los mandos, con su tempo y una pista de música opcional, y reproducirla después desde un solo pad, con un modo de vista previa opcional. Un pequeño editor de escritorio permite al equipo ajustar los detalles de cada grabación.
El sistema también tiene un modo de ensayo, para practicar los controles sin el robot, y herramientas para reproducir sonidos en el altavoz del propio robot. Además, estamos experimentando con convertir los sensores de las patas en notas MIDI, para que sus pasos puedan disparar sonidos.
El código está publicado en GitHub con licencia GPL-3.0:
La calidad de lo que hacemos es la misma, pero podemos ser formales y divertidos a la vez.