Desenvolupament tècnic per a artistes
- Il·luminació
- Wearables
- Robòtica
Desenvolupem la tecnologia darrere d’espectacles i instal·lacions artístiques, des de la il·luminació escènica i els wearables fins a la robòtica i els sistemes interactius.
Quatre ballarins i un gos robot comparteixen escenari. Per a l’espectacle Famulus 4.0 d’Iron Skulls Co, vam construir un controlador a mida per a un gos robot Unitree Go2, que permet a una persona controlar-lo en directe durant la funció amb comandaments fàcils de fer servir, com un Akai APC mini mk2 i un comandament de videojocs 8BitDo. Óscar González, cofundador de Sensical i director tècnic d’Iron Skulls Co, va desenvolupar el sistema amb la companyia.
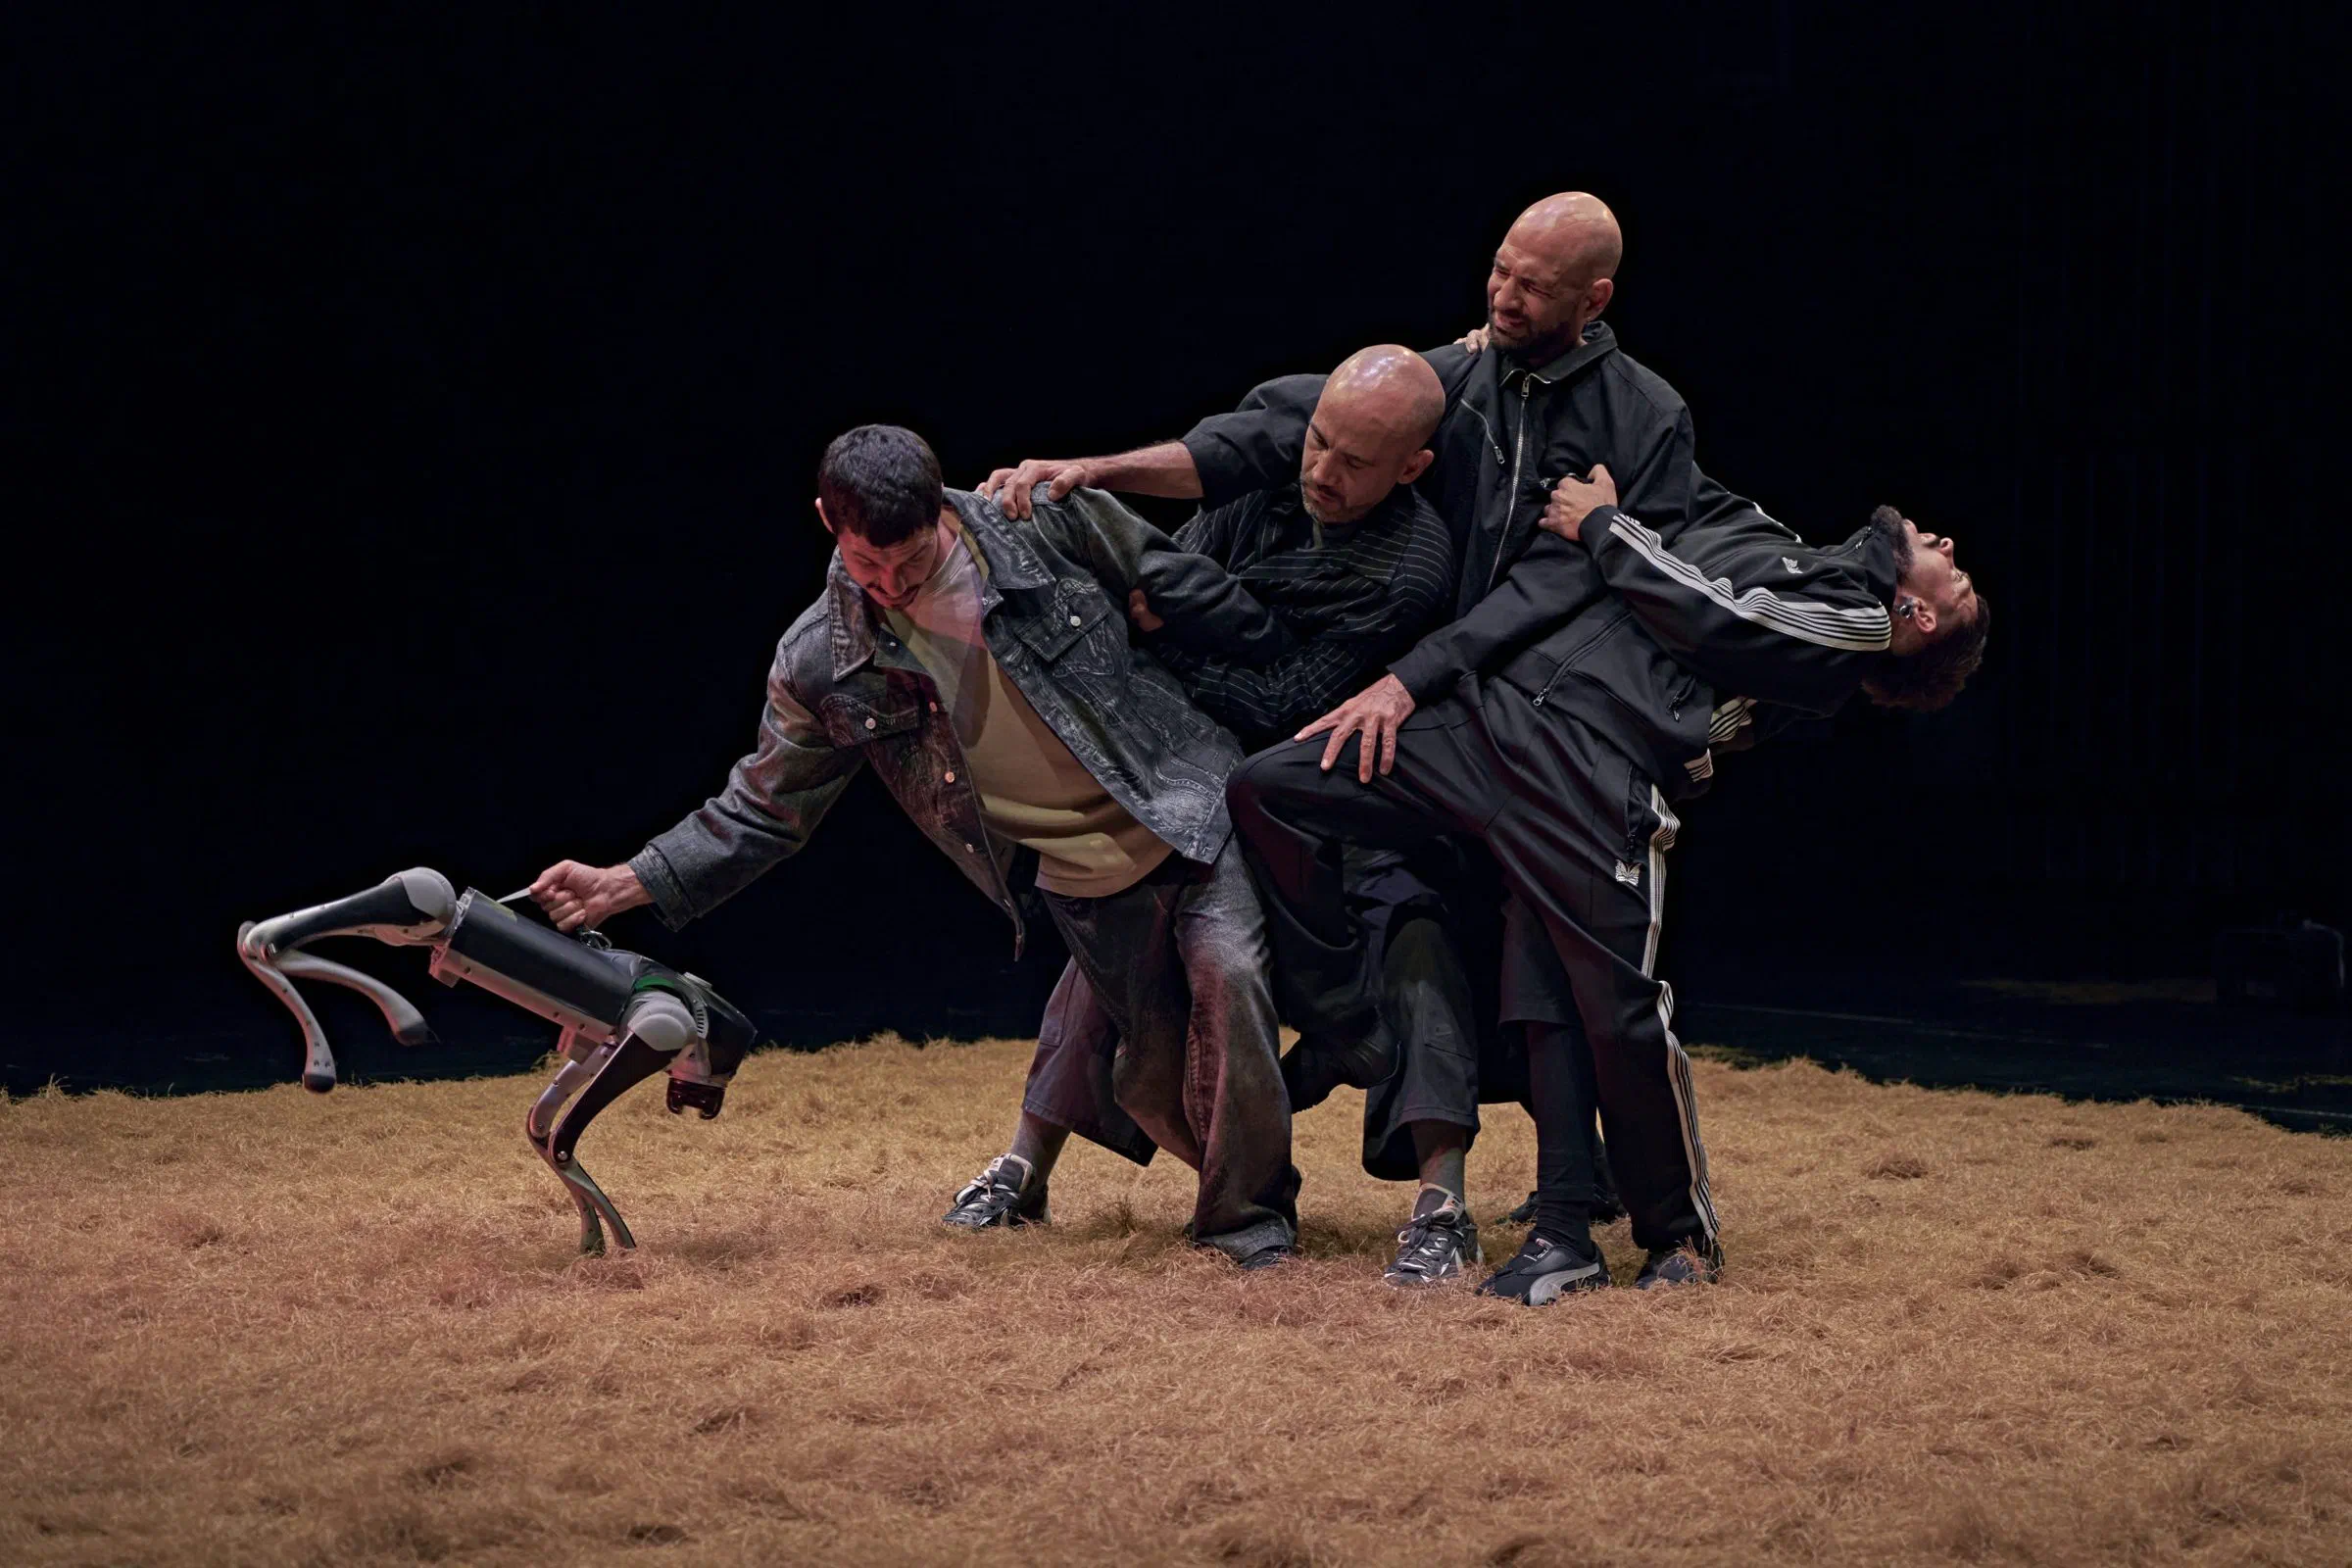
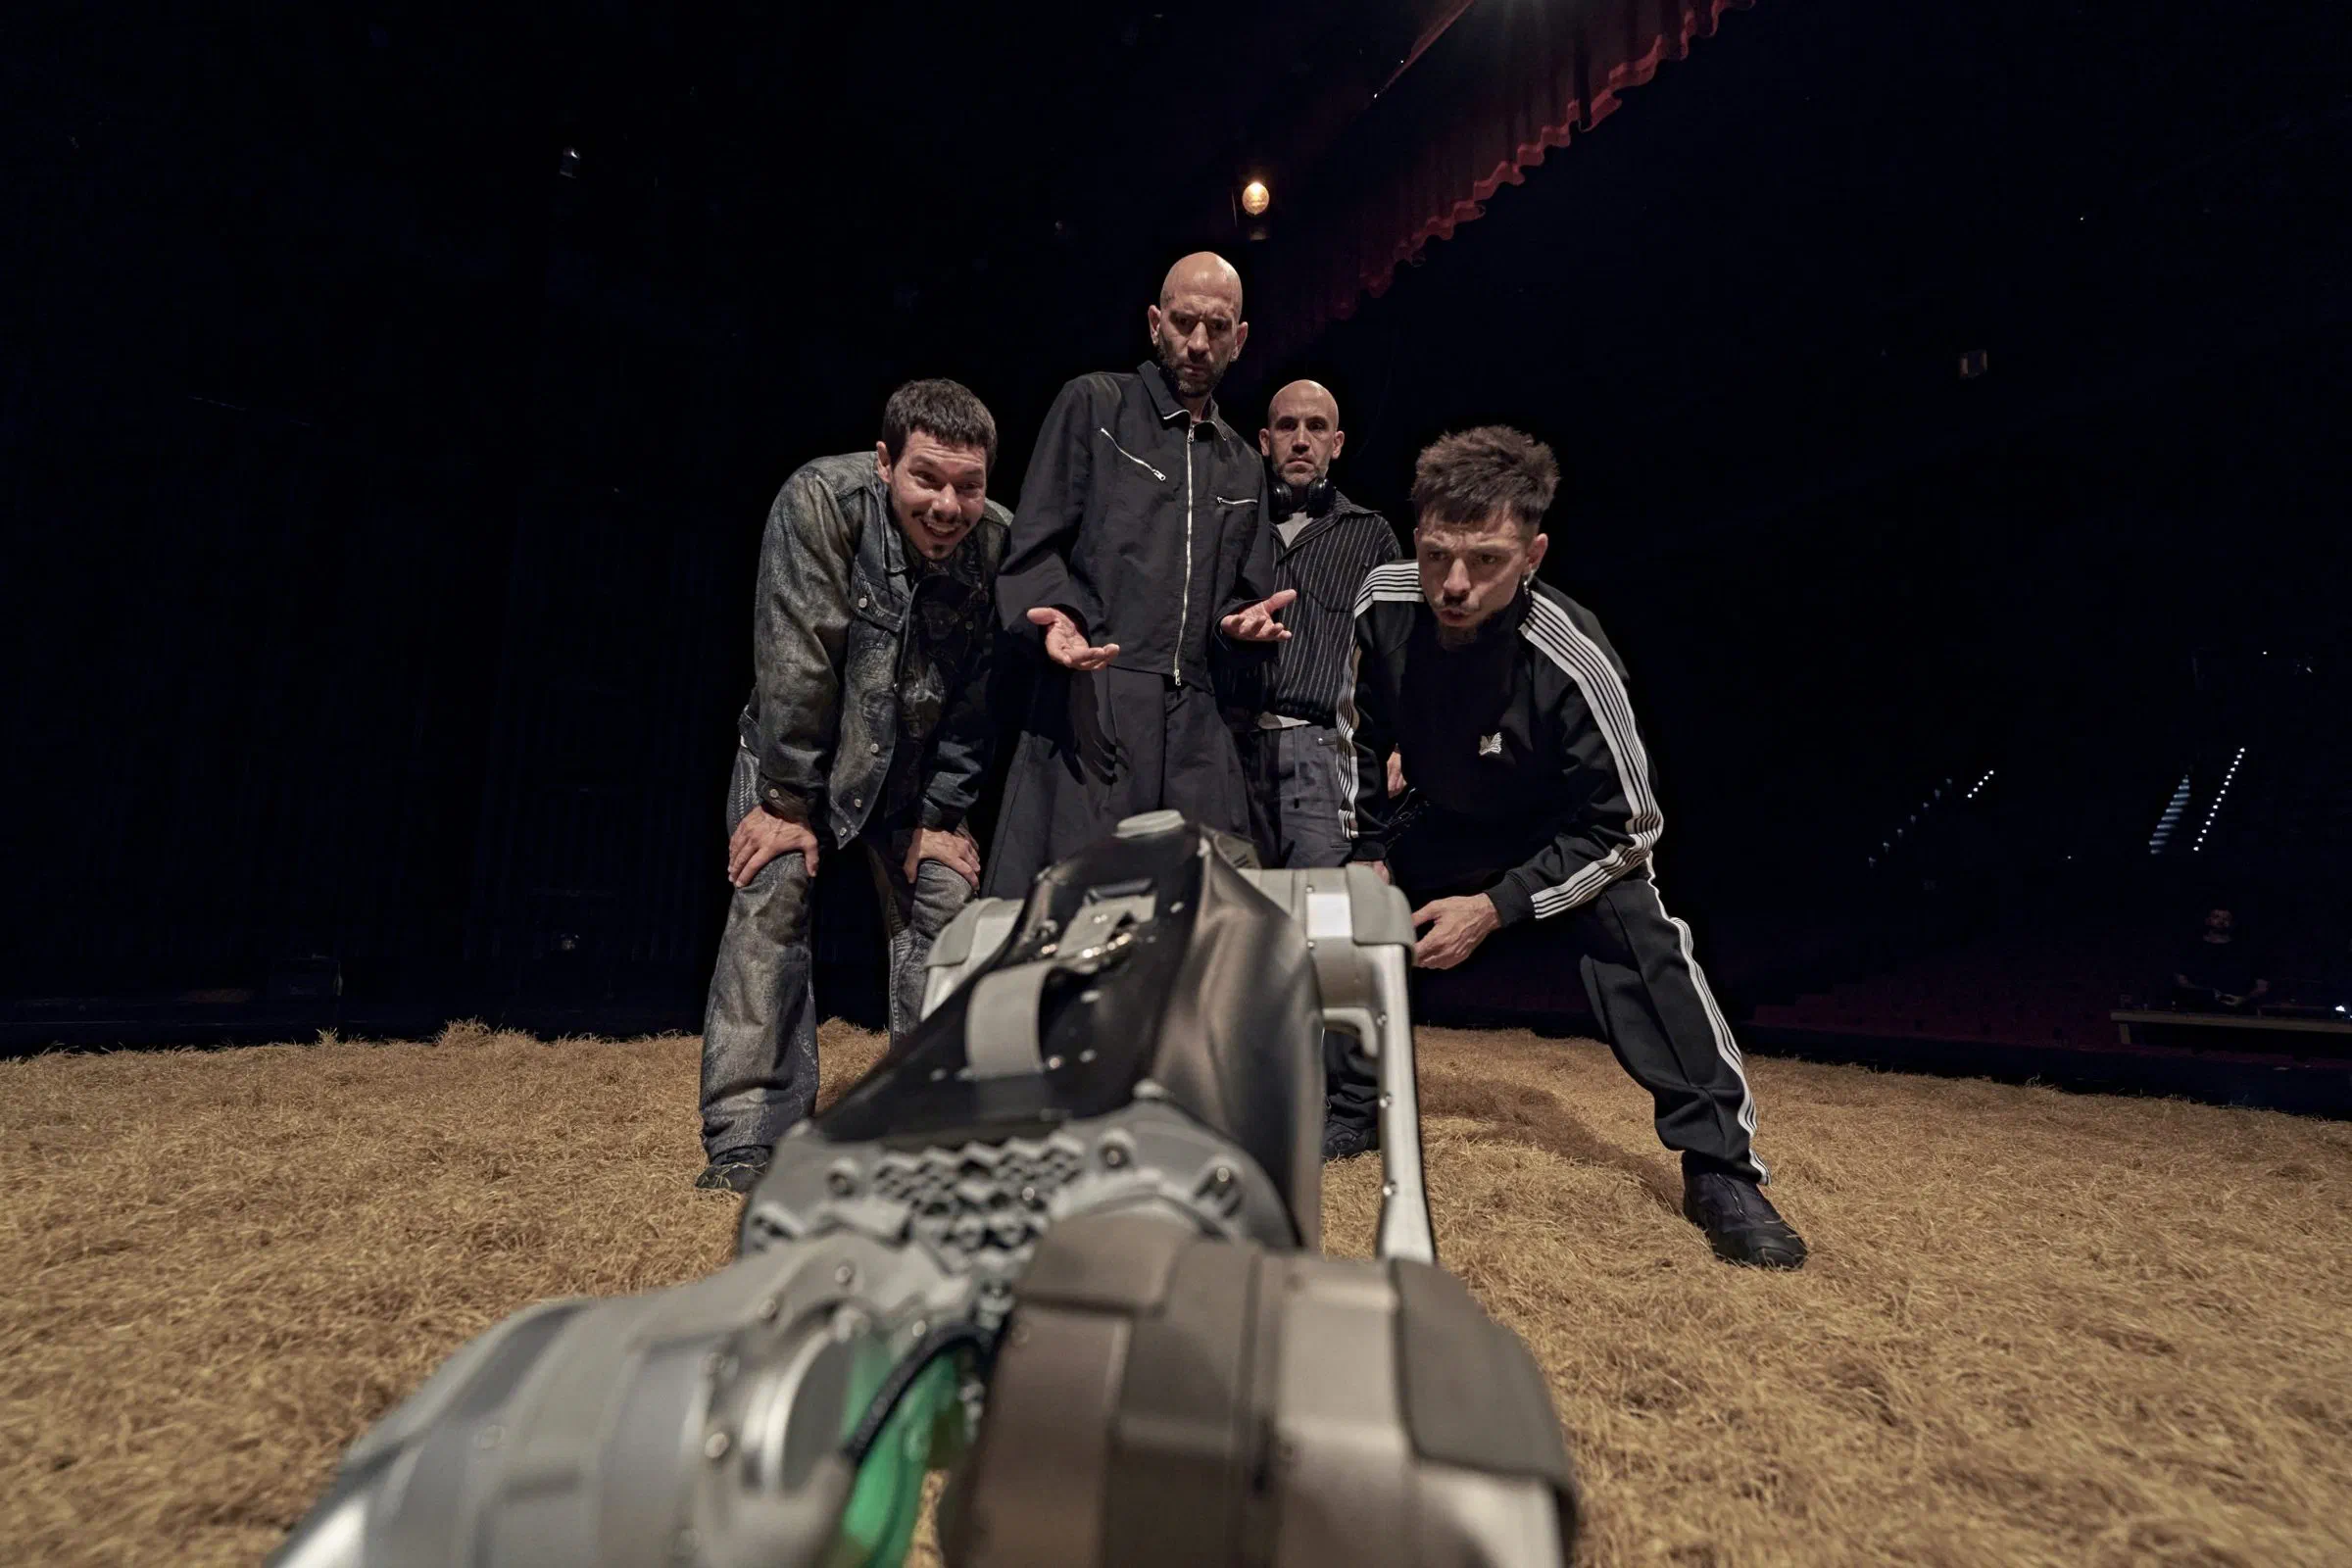
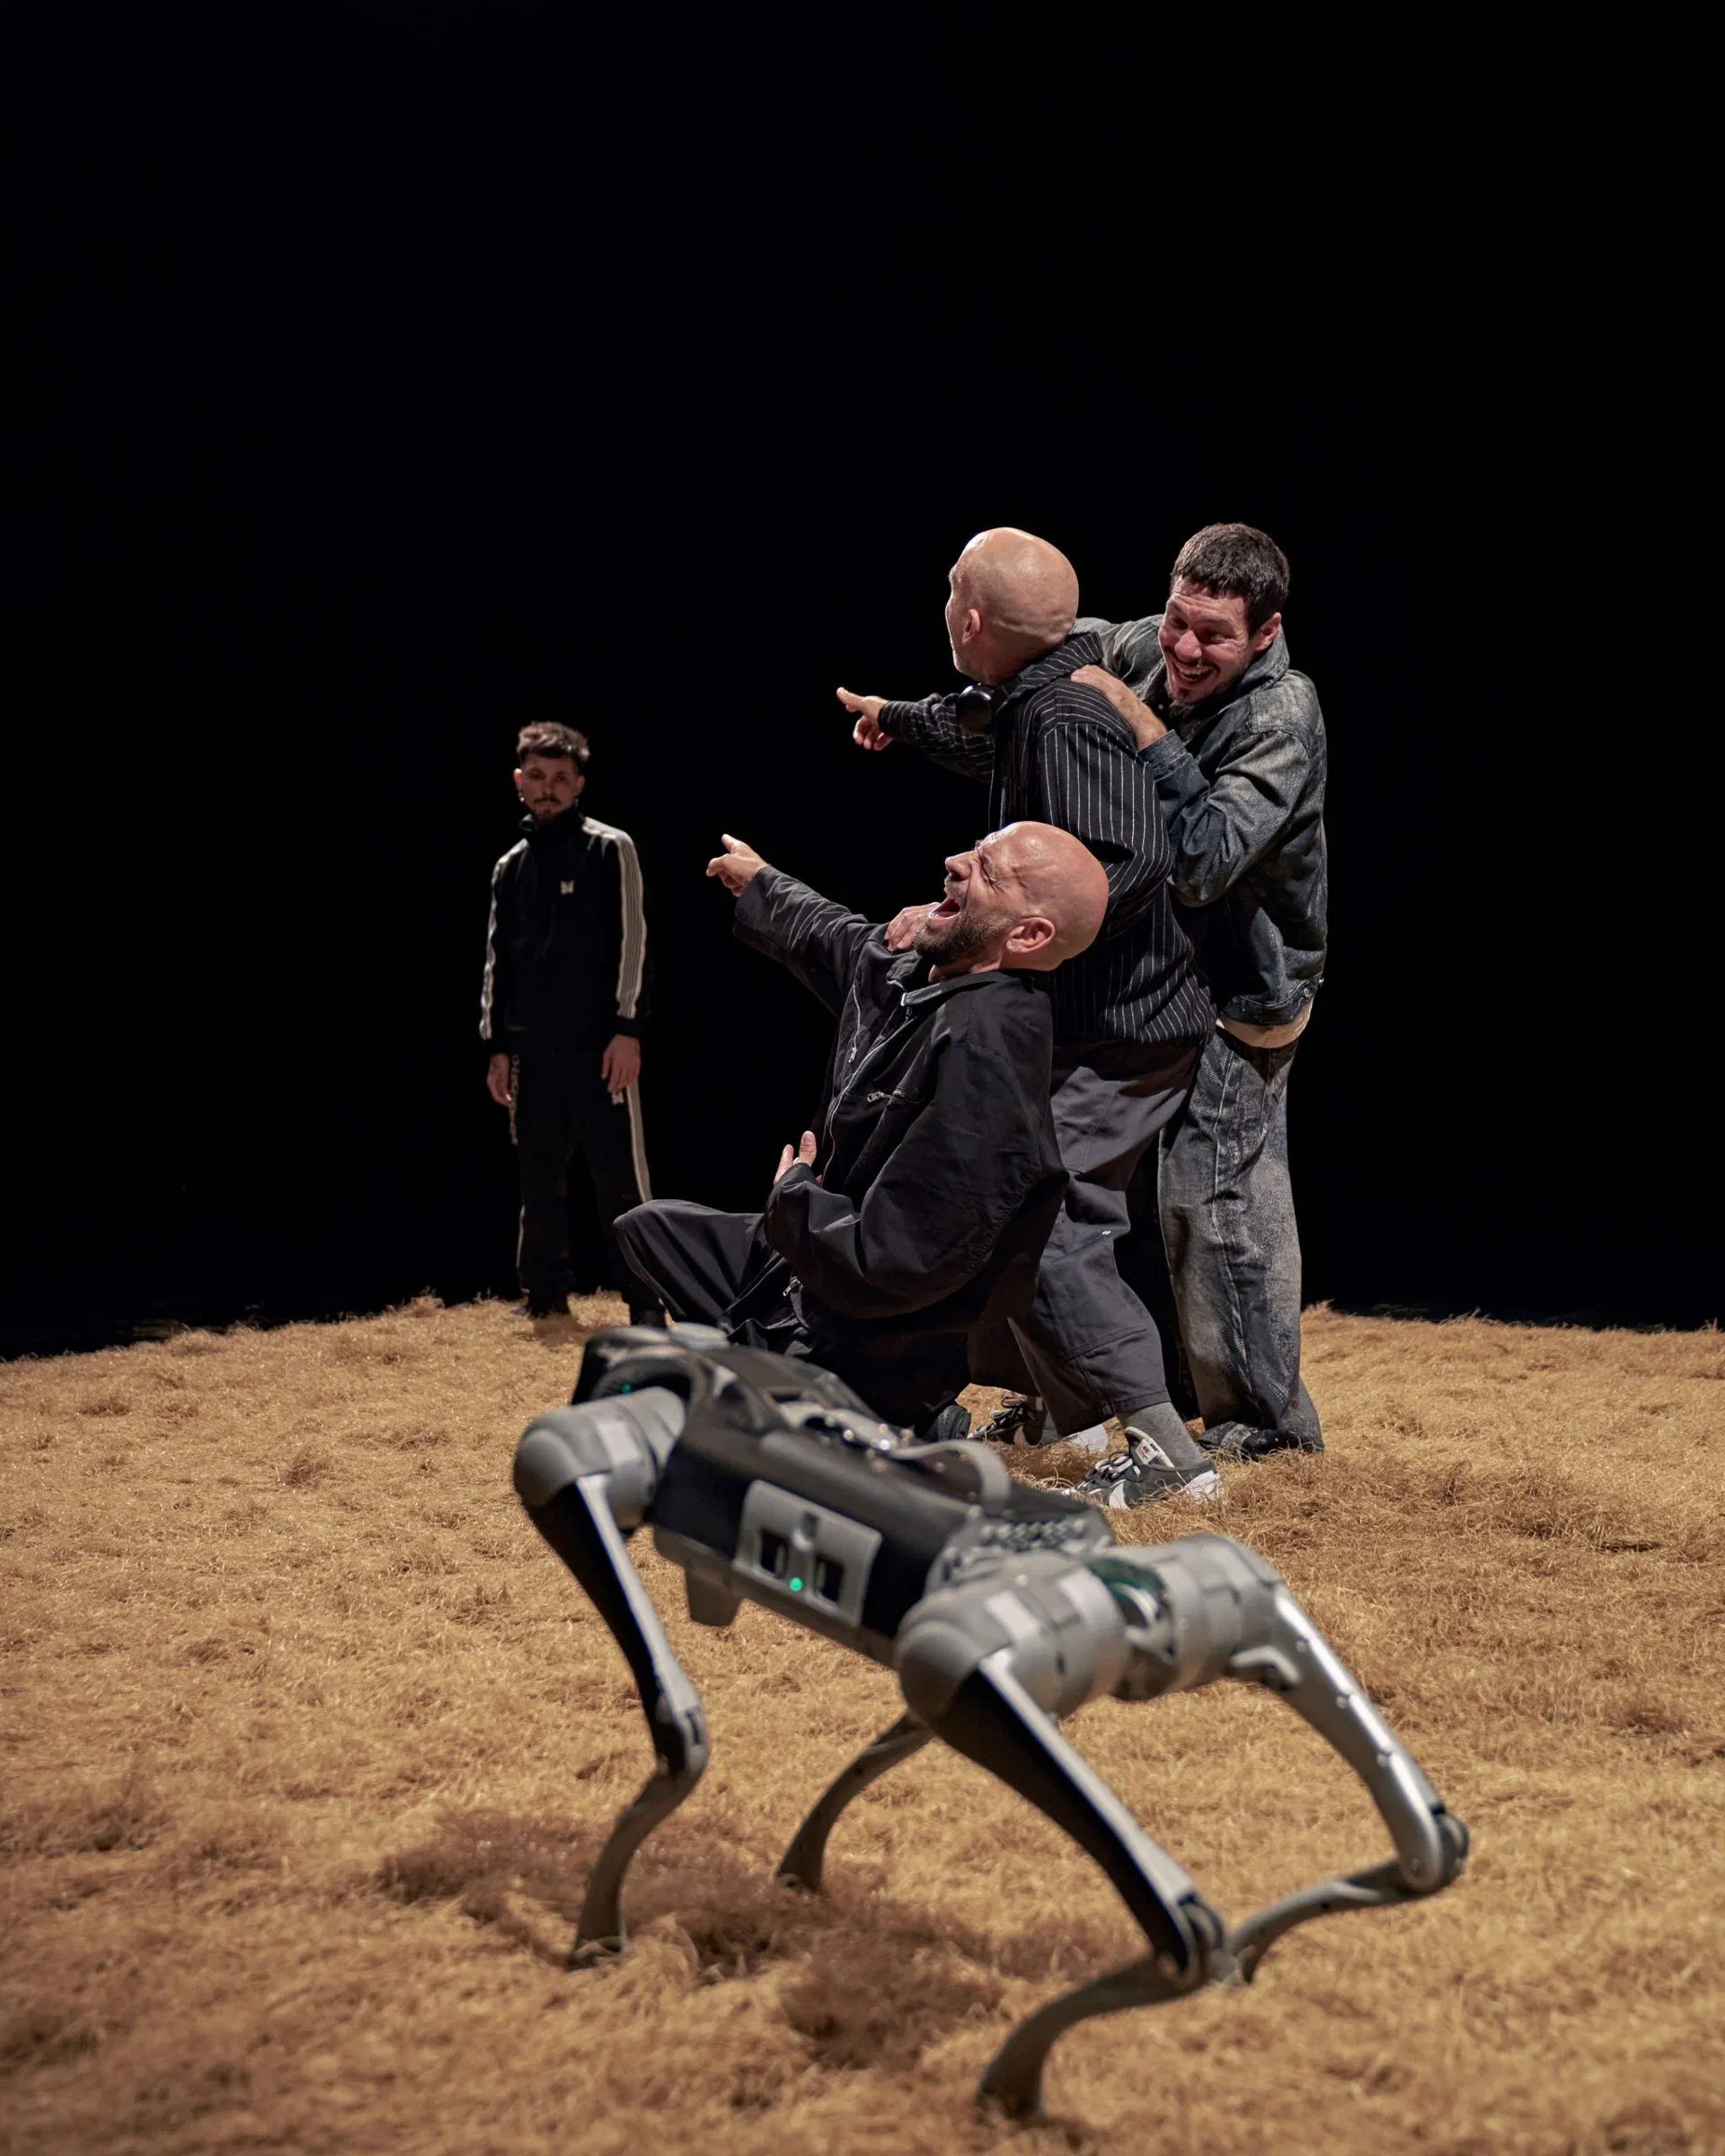
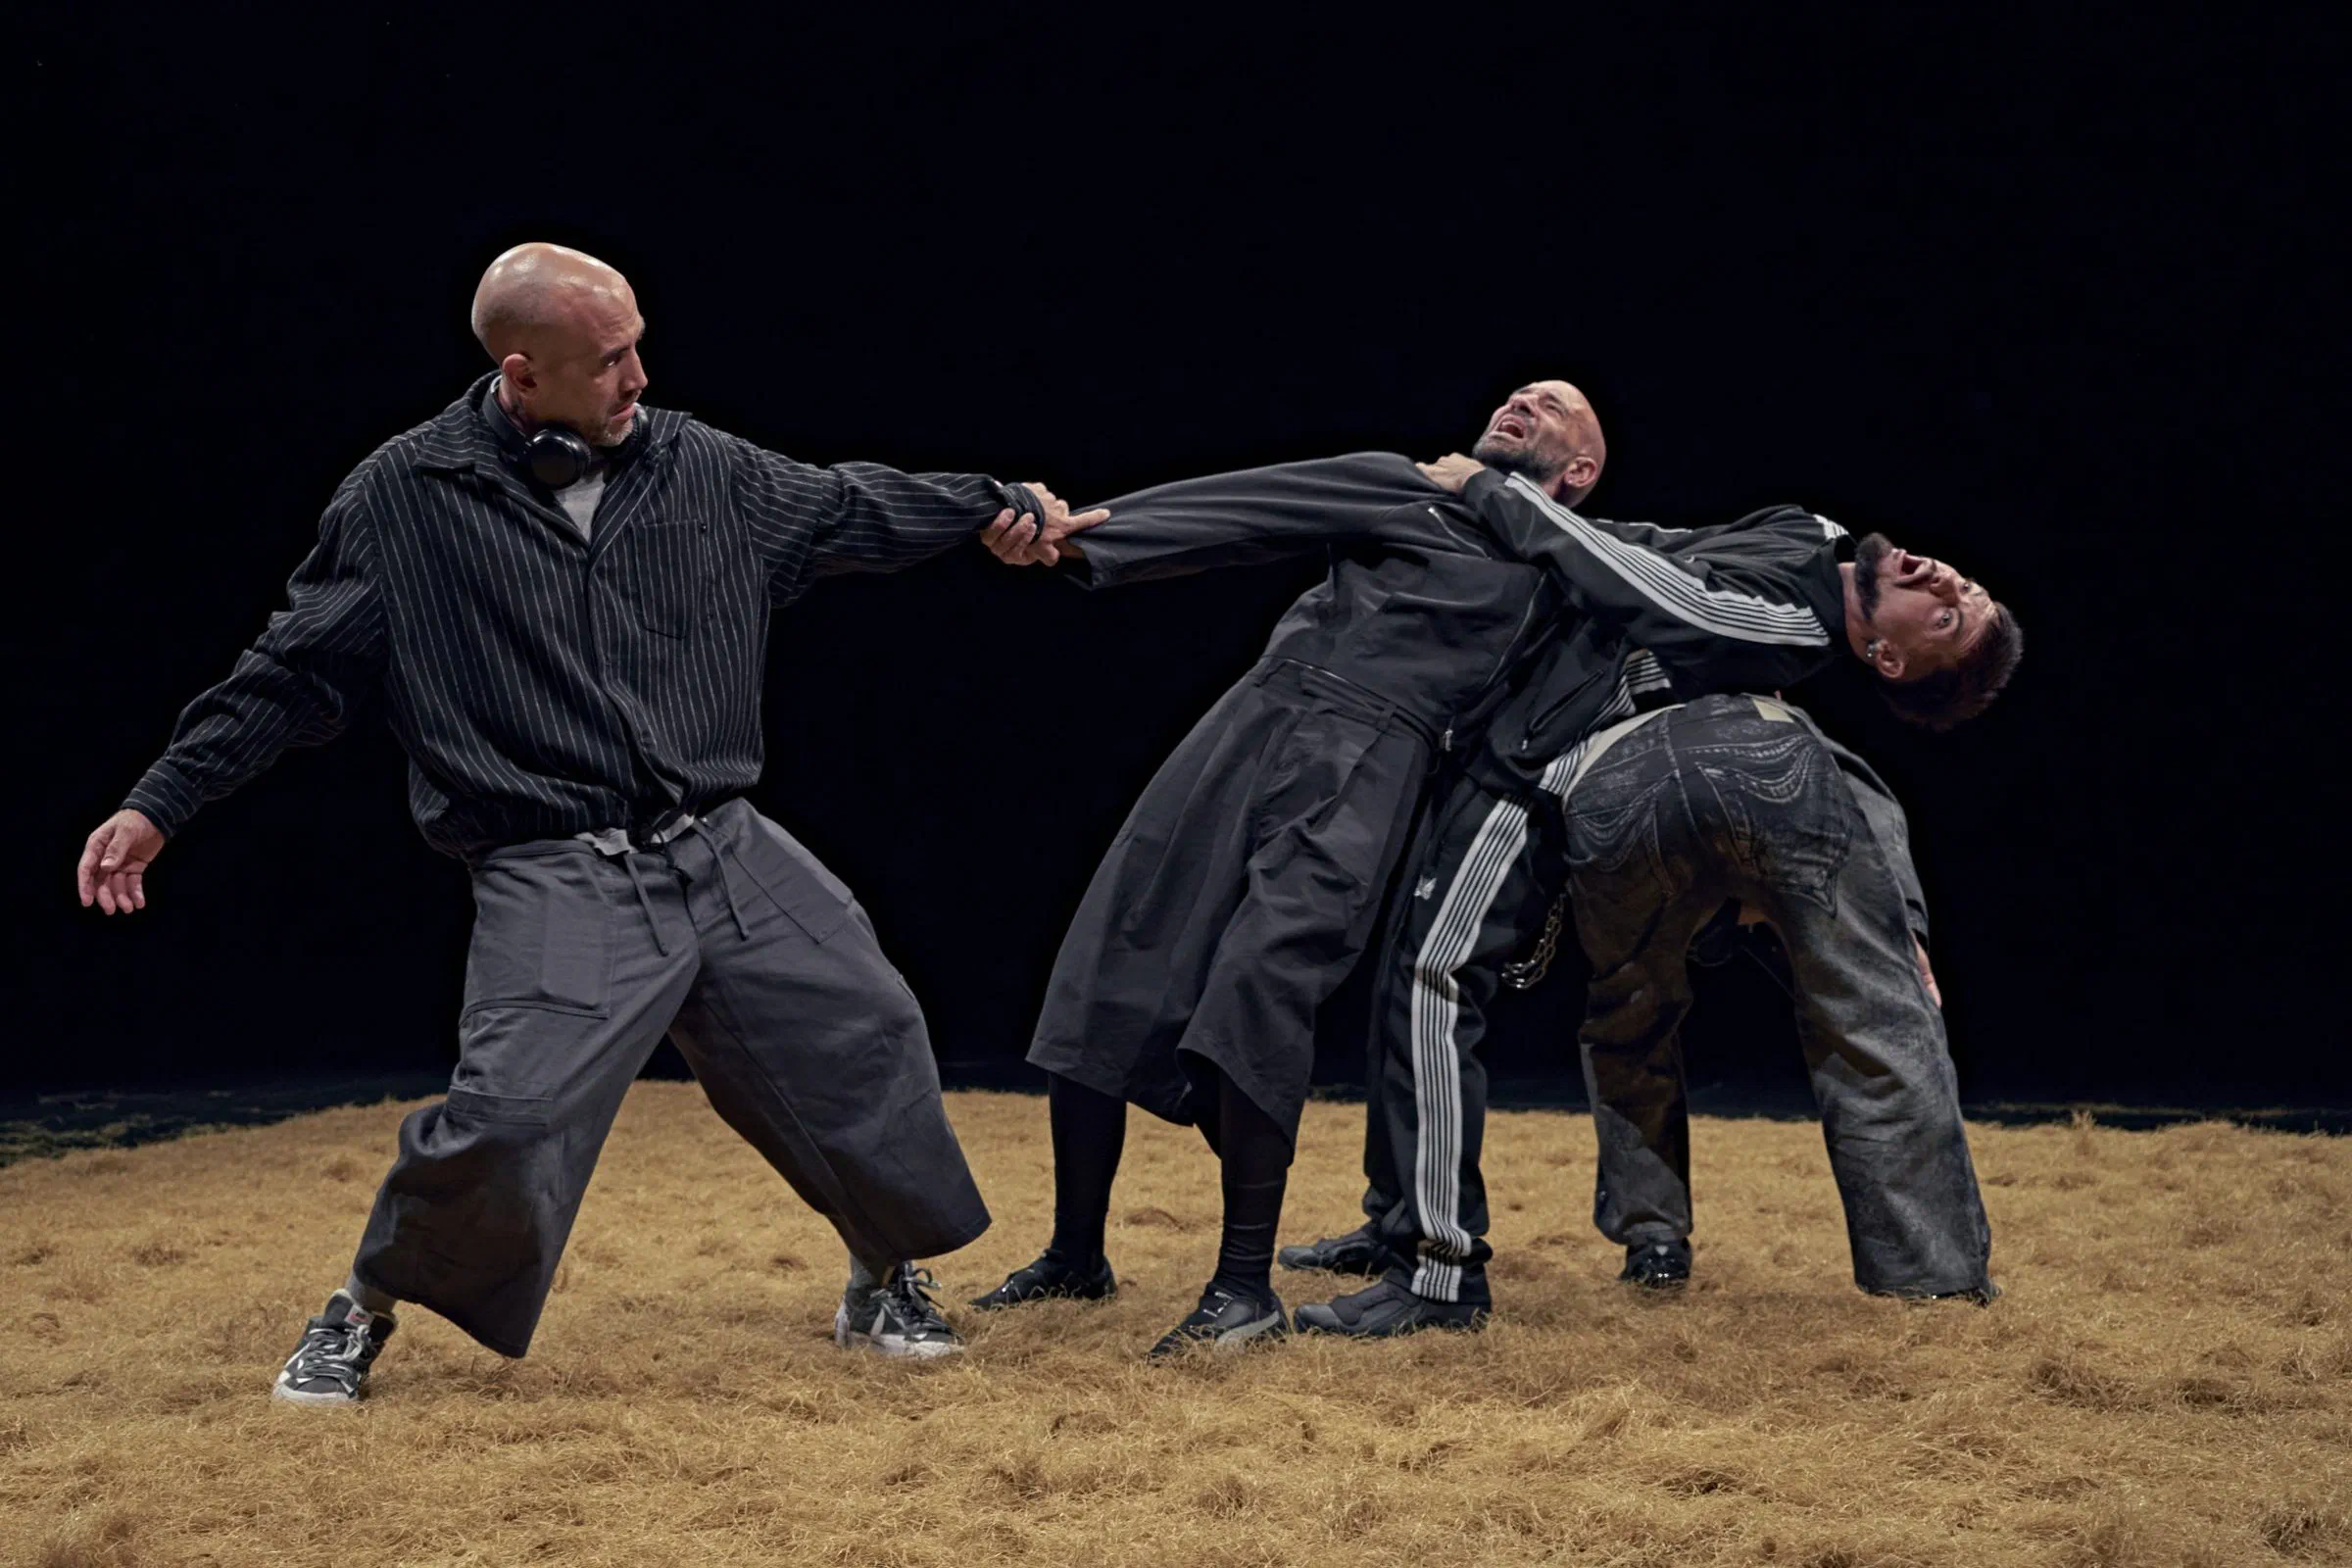
Una plataforma de 6 × 6 metres, limitada i infinita alhora. Quatre persones i un gos robot, en un diàleg entre allò humà i allò artificial. El seu nom uneix el llatí famulus (servent) i la Quarta Revolució Industrial: Famulus 4.0 explora la fragilitat dels vincles socials en una època d’hiperconnexió i automatització, a través del breaking teatral d’Iron Skulls.
L’espectacle es va estrenar el 16 de maig de 2025 a l’Umore Azoka, a Leioa, i està pensat per a teatres, espais públics i llocs no convencionals. Per al robot, això vol dir funcionar amb fiabilitat allà on vagi l’espectacle i reaccionar als ballarins en temps real.
El Unitree Go2 està dissenyat per manejar-se des de la seva pròpia app i el seu comandament. Ara bé, un espectacle necessita més: un control precís i repetible, amb tots els ajustos a mà i una manera d’aturar-lo si alguna cosa falla. Amb aquests requisits, vam escriure el nostre propi sistema de control, basat en busos de missatges multinode per controlar el robot des de dues fonts diferents, i en una interfície de control centralitzada d’alta velocitat. Les seves característiques principals són:
Alguns moments de l’espectacle han de ser exactament iguals cada nit. La persona que opera el robot pot gravar una seqüència d’ordres directament des dels comandaments, amb el seu tempo i una pista de música opcional, i reproduir-la després des d’un sol pad, amb un mode de previsualització opcional. Un petit editor d’escriptori permet a l’equip ajustar els detalls de cada gravació.
El sistema també té un mode d’assaig, per practicar els controls sense el robot, i eines per reproduir sons a l’altaveu del mateix robot. A més, estem experimentant amb convertir els sensors de les potes en notes MIDI, perquè les seves passes puguin disparar sons.
El codi està publicat a GitHub amb llicència GPL-3.0:
La qualitat del que fem és la mateixa, però podem ser formals i divertits alhora.